La biomecánica muscular estudia cómo los músculos generan, transmiten y regulan la fuerza para producir movimiento. Combina principios de mecánica, fisiología e ingeniería para entender qué sucede dentro del tejido muscular durante la contracción, cómo se distribuyen las fuerzas en el esqueleto y cómo ese conocimiento se traduce en aplicaciones reales.
¿Qué es la biomecánica muscular?
La biomecánica muscular es la rama de la ingeniería biomecánica que analiza cómo los músculos producen, transmiten y regulan la fuerza para generar movimiento. No se limita a describir qué hace un músculo: investiga los mecanismos físicos y biológicos que convierten energía química en trabajo mecánico, desde la escala molecular hasta el movimiento de una extremidad completa.
Esta disciplina combina principios de mecánica clásica, fisiología y análisis de sistemas para responder preguntas concretas: ¿cuánta fuerza ejerce un músculo sobre un hueso?, ¿cómo varía esa fuerza con la posición articular?, ¿qué ocurre cuando el tejido muscular falla bajo carga? Las respuestas tienen aplicaciones directas en el diseño de dispositivos médicos, el entrenamiento deportivo y la rehabilitación clínica.
El campo surge de la intersección entre la ingeniería biomecánica y las ciencias del movimiento humano. Su valor radica en que no trata al músculo como una caja negra, sino como un sistema activo con propiedades mecánicas medibles y predecibles que pueden modelarse, simularse y optimizarse.
Estructura del músculo desde la ingeniería
Para entender cómo el músculo genera fuerza, primero hay que comprenderlo como un material estructurado. El músculo esquelético no es una masa homogénea: es una jerarquía de unidades organizadas que van desde proteínas contractiles a nivel molecular hasta haces de fibras visibles a simple vista. Cada nivel de esa jerarquía tiene propiedades mecánicas específicas que influyen en la fuerza total producida.
La unidad funcional mínima es el sarcómero, el segmento que se encuentra entre dos líneas Z dentro de la miofibrilla. Cuando el sarcómero se acorta, la miofibrilla se acorta, la fibra se acorta y, en consecuencia, el músculo completo genera tensión. Este encadenamiento jerárquico es lo que permite al músculo escalar su fuerza desde la nanometría hasta el nivel macroscópico.
Tipos de fibras musculares: lentas y rápidas
No todas las fibras musculares funcionan igual. Las fibras de tipo I, llamadas lentas o rojas, emplean un metabolismo oxidativo que les permite sostener contracciones prolongadas con un consumo energético moderado. Son las que predominan en músculos posturales y en deportes de resistencia. Su velocidad de contracción es baja, pero su resistencia a la fatiga es alta.
Las fibras de tipo II, o rápidas, operan con un metabolismo principalmente glicolítico. Generan fuerza con mucha rapidez, pero se fatigan en tiempos breves. Son las protagonistas en movimientos explosivos y precisos, como un salto o un giro de muñeca. Desde la ingeniería, esta dualidad es comparable a tener dos tipos de actuadores en un mismo sistema: uno de alta potencia y otro de alta resistencia.
Arquitectura muscular: fusiforme y penniforme
La disposición geométrica de las fibras dentro del músculo determina cuánta fuerza produce y en qué rango de movimiento lo hace. Existen dos grandes familias estructurales. Los músculos fusiformes tienen fibras paralelas al eje del tendón, lo que les permite recorridos de acortamiento amplios y velocidades de contracción mayores. El bíceps braquial es un ejemplo claro.
Los músculos penniformes, en cambio, tienen fibras dispuestas en ángulo respecto al tendón, como las barbas de una pluma. Esta arquitectura permite empaquetar más fibras en un volumen dado, aumentando la fuerza máxima producida aunque el rango de acortamiento sea menor. El gastrocnemio y el cuádriceps son ejemplos de esta configuración, muy frecuente en músculos de alta demanda de fuerza.
¿Cómo genera fuerza el músculo?
La generación de fuerza muscular no es una respuesta simple a un estímulo. Es el resultado de una cascada de eventos que comienza en el sistema nervioso, pasa por la membrana de la fibra muscular y termina con el desplazamiento de proteínas a escala nanométrica. Comprender este proceso es el punto de partida para cualquier modelo biomecánico del músculo.
La teoría del filamento deslizante
El mecanismo fundamental de la contracción muscular se explica con la teoría del filamento deslizante. Dentro del sarcómero conviven dos tipos de filamentos proteicos: la actina (filamento delgado) y la miosina (filamento grueso). Cuando el músculo recibe la señal de contracción, las cabezas de miosina se unen a la actina y forman puentes cruzados que, al girar, arrastran los filamentos de actina hacia el centro del sarcómero, acortándolo.
Este proceso consume adenosín trifosfato (ATP) en cada ciclo de puente cruzado. La energía química del ATP se convierte en trabajo mecánico a través del cambio conformacional de la cabeza de miosina. Millones de estos ciclos ocurren de forma sincronizada para producir la fuerza que percibimos a escala macroscópica. Este mecanismo es el que los ingenieros intentan replicar cuando diseñan músculos artificiales para robótica blanda.
La unidad motora y el reclutamiento neural
El sistema nervioso no activa todos los sarcómeros a la vez. Lo hace a través de unidades motoras, cada una formada por una motoneurona y el conjunto de fibras musculares que inerva. La fuerza total de un músculo se regula reclutando más o menos unidades motoras y ajustando la frecuencia con que cada motoneurona envía impulsos. Es el equivalente biológico de controlar la corriente en un actuador eléctrico.
Los músculos que realizan movimientos finos y precisos, como los de los ojos o los dedos, tienen muchas unidades motoras con pocas fibras cada una. Esto permite un control muy granular de la fuerza. Los músculos grandes de la espalda o los glúteos tienen unidades motoras con cientos de fibras, lo que favorece la generación de fuerza bruta a costa de perder precisión en el movimiento.
Tipos de contracción muscular
La contracción muscular no tiene un único modo de operación. Dependiendo de cómo varíen la longitud del músculo y la tensión que genera, se producen diferentes tipos de contracción, cada uno con características mecánicas propias. Conocer estas diferencias es esencial tanto para el análisis biomecánico como para el diseño de ejercicios terapéuticos o sistemas de rehabilitación.
Contracción concéntrica, excéntrica e isométrica
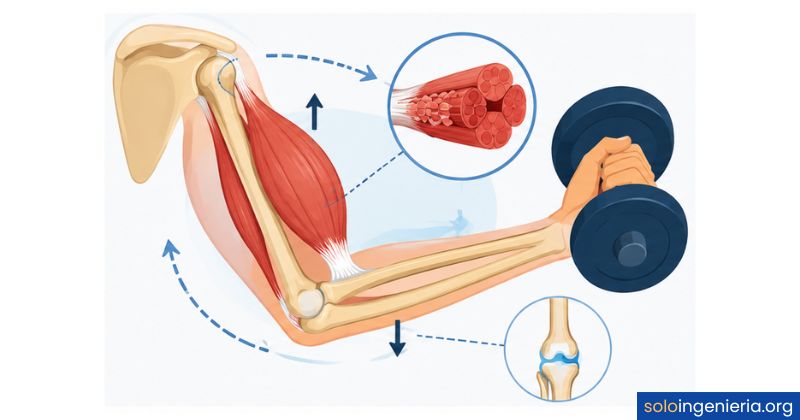
En la contracción concéntrica, el músculo se acorta mientras genera tensión. Es el tipo más intuitivo: cuando flexionas el codo para levantar un peso, el bíceps trabaja en modo concéntrico. La fuerza generada supera la resistencia externa, y el músculo se acorta activamente. Desde la ingeniería, este comportamiento se asemeja al de un actuador lineal en fase de empuje.
La contracción excéntrica ocurre cuando el músculo se alarga mientras sigue generando tensión. Bajar lentamente un peso o descender escaleras activa principalmente este modo. Las contracciones excéntricas producen más fuerza por unidad de área que las concéntricas y generan mayor daño en las fibras, lo que explica el dolor muscular tardío que aparece tras entrenamientos intensos.
En la contracción isométrica, la longitud del músculo no cambia aunque siga generando tensión. Mantener un objeto en el aire con el brazo extendido activa el deltoides en modo isométrico. No hay desplazamiento, pero sí trabajo estático de estabilización, fundamental para mantener posturas y para la rehabilitación temprana de lesiones, donde se busca fortalecer sin comprometer la articulación.
Contracción isocinética y auxotónica
La contracción isocinética es aquella en la que el músculo se mueve a velocidad constante, independientemente de la fuerza aplicada. Se consigue con equipos especializados que regulan la velocidad de movimiento y ajustan la resistencia en cada ángulo. Es muy útil en rehabilitación y en la evaluación objetiva de la fuerza muscular, porque permite medir la producción de fuerza en todo el rango articular a una velocidad controlada.
La contracción auxotónica combina elementos isométricos e isotónicos: tanto la tensión como la longitud del músculo cambian de forma simultánea. Es el tipo de contracción más frecuente en los movimientos cotidianos reales, ya que casi ningún gesto humano mantiene constante ni la tensión ni la longitud muscular. Caminar, escribir o sujetar un objeto son ejemplos de contracciones predominantemente auxotónicas.
Palancas y torque en el sistema musculoesquelético
El cuerpo humano no transmite la fuerza muscular de forma directa: la transforma a través de un sistema de palancas formado por huesos, articulaciones y tendones. Cada articulación actúa como el punto de apoyo de una palanca, el músculo como la fuerza aplicada y el segmento corporal movido como el brazo de resistencia. Este modelo mecánico permite predecir cuánta fuerza muscular se necesita para mover una carga determinada.
El concepto de torque, o momento de fuerza, es central en este análisis. El torque generado por un músculo es el producto de la fuerza que ejerce multiplicada por la distancia perpendicular entre su línea de acción y el eje articular (brazo de momento). Cuanto mayor sea esa distancia, mayor será el efecto rotacional producido con la misma fuerza, lo que explica por qué la posición del cuerpo cambia radicalmente la eficiencia de cada movimiento.
Los tres tipos de palanca en el cuerpo humano
Las palancas se clasifican según la posición relativa del punto de apoyo (articulación), la fuerza (músculo) y la resistencia (peso a mover). En las palancas de primer grado, el punto de apoyo se sitúa entre la fuerza y la resistencia. Un ejemplo es la articulación atlanto-occipital: el cráneo actúa como resistencia, la columna como apoyo y los músculos cervicales posteriores como fuerza.
En las palancas de segundo grado, la resistencia se ubica entre el apoyo y la fuerza. El ejemplo más conocido es el movimiento de ponerse de puntillas: el apoyo es la punta del pie, la resistencia es el peso corporal y la fuerza la ejerce el tríceps sural. Son palancas que favorecen la fuerza sobre la velocidad de movimiento.
Las palancas de tercer grado son las más abundantes en el cuerpo. En ellas, la fuerza muscular se aplica entre el apoyo y la resistencia. La flexión del codo con el bíceps es el ejemplo canónico: este tipo de palanca sacrifica fuerza a cambio de amplitud y velocidad de movimiento, lo que permite al ser humano realizar gestos rápidos y coordinados con una fuerza muscular relativamente modesta.
Relación longitud-tensión y brazo de momento
La fuerza que un músculo puede generar no es constante en todo su rango de movimiento. Depende de su longitud en ese instante, un principio conocido como la relación longitud-tensión. Un músculo genera su mayor fuerza cuando se encuentra cerca de su longitud de reposo, porque en ese punto el solapamiento entre filamentos de actina y miosina es óptimo, maximizando el número de puentes cruzados activos.
El brazo de momento, por su parte, varía con el ángulo articular. Un músculo puede tener una fuerza elevada en un punto del recorrido y un brazo de momento desfavorable en ese mismo punto, lo que resulta en un torque neto bajo. La combinación de ambas variables, fuerza muscular y brazo de momento, define el perfil de torque articular, un dato clave en el diseño de prótesis y en la programación de entrenamientos.
Aplicaciones de la biomecánica muscular en ingeniería
El conocimiento generado por la biomecánica muscular no se queda en el laboratorio. Se traduce en soluciones de ingeniería que mejoran la calidad de vida de millones de personas, desde atletas que optimizan su rendimiento hasta pacientes que recuperan la movilidad tras una lesión o amputación. Los puentes entre la biología y la tecnología son cada vez más cortos.
El punto de partida de cualquier aplicación tecnológica es el modelado matemático del músculo. Los ingenieros construyen modelos que representan las propiedades mecánicas del tejido muscular, incluyendo la relación longitud-tensión, la relación fuerza-velocidad y los efectos de la fatiga. Estos modelos permiten simular el comportamiento del sistema musculoesquelético antes de fabricar ningún dispositivo, reduciendo tiempos y costes de desarrollo. Así como ocurre en la simulación digital del comportamiento del hueso, el músculo también puede representarse computacionalmente para predecir cómo responde bajo diferentes condiciones de carga.
Diseño de prótesis y exoesqueletos
Uno de los campos donde la biomecánica muscular tiene mayor impacto es el diseño de prótesis avanzadas. Para que una prótesis de miembro superior o inferior funcione de forma natural, debe replicar no solo la geometría del segmento perdido, sino también su comportamiento mecánico. Los ingenieros estudian las fuerzas, la cinemática y los perfiles de torque del músculo sano para diseñar articulaciones y actuadores que imiten esa dinámica.
Los exoesqueletos siguen una lógica similar, pero se colocan sobre el cuerpo en lugar de reemplazar un segmento. Utilizan sensores y actuadores que interpretan las intenciones de movimiento del usuario para asistir o amplificar la fuerza muscular. En rehabilitación, estos dispositivos permiten a personas con parálisis o debilidad muscular severa recuperar patrones de marcha funcionales. La información sobre cómo trabaja el músculo real es la base sobre la que se programa cada patrón de asistencia del exoesqueleto.
Conexión con la biomecánica ósea: El músculo nunca trabaja solo. Su fuerza se transmite a través de tendones hacia los huesos, que actúan como las palancas del sistema. Comprender la biomecánica ósea es necesario para entender cómo el tejido esquelético soporta y redistribuye las cargas que el músculo genera durante el movimiento.
Rehabilitación asistida y análisis del movimiento
El análisis biomecánico del movimiento es una herramienta habitual en clínicas de rehabilitación y laboratorios de biomecánica. Mediante cámaras de captura de movimiento, plataformas de fuerza y electromiografía, los ingenieros y clínicos registran cómo trabajan los músculos durante actividades cotidianas. Esta información permite identificar patrones anómalos de activación muscular y diseñar ejercicios que corrijan las alteraciones mecánicas.
Las tecnologías más recientes van más allá: la realidad virtual y la estimulación eléctrica funcional se combinan con datos biomecánicos para crear entornos terapéuticos personalizados. El objetivo no es solo recuperar la movilidad, sino restaurar la eficiencia mecánica del sistema musculoesquelético para que el paciente pueda moverse con el menor esfuerzo y el menor riesgo de relesión posibles. Todo ello se sustenta en los mismos principios de biomecánica muscular que describes al estudiar un sarcómero.
Esta relación entre músculo, movimiento y tecnología es también el núcleo de la ingeniería biomecánica como disciplina: una rama que aplica el rigor de la ingeniería a los sistemas vivos para resolver problemas reales de salud y movilidad humana. Su estudio parte siempre de comprender qué hace el tejido muscular y cómo lo hace, antes de intentar replicarlo o asistirlo con tecnología.
Un marco conceptual que ayuda a entender la adaptación del sistema musculoesquelético completo es la ley de Wolff en biomecánica, que describe cómo el tejido óseo se remodela en respuesta a las cargas que los músculos le imponen. Músculo y hueso no son sistemas independientes: se adaptan mutuamente en función de las demandas mecánicas que el cuerpo enfrenta a lo largo del tiempo.
Preguntas frecuentes
¿Qué estudia la biomecánica muscular?
La biomecánica muscular estudia cómo los músculos generan, transmiten y regulan la fuerza para producir movimiento. Analiza la estructura interna del músculo, los mecanismos de contracción a nivel molecular, los tipos de fibras, la relación entre la longitud del músculo y la tensión que puede generar, y cómo el sistema musculoesquelético funciona como un conjunto de palancas interconectadas. Su objetivo es entender el comportamiento mecánico del tejido muscular y traducirlo en aplicaciones prácticas dentro de la ingeniería biomecánica, la medicina y la rehabilitación.
¿Cuál es la diferencia entre fibras tipo I y tipo II?
Las fibras de tipo I, o lentas, tienen un metabolismo aerobio que les permite contraerse de forma prolongada sin fatigarse con rapidez. Son ideales para actividades de resistencia y postura. Las fibras de tipo II, o rápidas, operan con metabolismo glicolítico y generan fuerza con gran velocidad, pero se agotan pronto. Son las responsables de los movimientos explosivos y precisos. La proporción de cada tipo varía entre músculos y personas, y tiene implicaciones directas en el rendimiento deportivo y en el diseño de dispositivos de asistencia muscular.
¿Qué es la teoría del filamento deslizante?
La teoría del filamento deslizante explica el mecanismo molecular de la contracción muscular. Establece que los filamentos de actina y miosina dentro del sarcómero no se encogen, sino que se deslizan unos sobre otros al formarse los puentes cruzados entre las cabezas de miosina y los sitios de unión de la actina. Este deslizamiento acorta el sarcómero y, por cascada, el músculo completo. El proceso requiere energía en forma de ATP y está regulado por la concentración de calcio liberado desde el retículo sarcoplásmico cuando llega la señal nerviosa.
¿Cómo se calcula el torque muscular?
El torque muscular se calcula como el producto de la fuerza generada por el músculo multiplicada por el brazo de momento, que es la distancia perpendicular entre la línea de acción de esa fuerza y el eje de la articulación. La fórmula es T = F × d, donde T es el torque (en newton-metro), F es la fuerza muscular (en newtons) y d es el brazo de momento (en metros). Este valor varía con el ángulo articular porque tanto la fuerza muscular disponible como el brazo de momento cambian a lo largo del recorrido de movimiento, generando un perfil de torque no lineal.
¿Qué tipo de palanca es más común en el cuerpo humano?
Las palancas de tercer grado son las más frecuentes en el cuerpo humano. En ellas, la fuerza muscular se aplica entre el punto de apoyo articular y la resistencia o carga. Este diseño permite amplios rangos de movimiento y velocidades elevadas de desplazamiento del segmento corporal, aunque implica que el músculo debe generar una fuerza mayor que la resistencia externa para vencer la carga. La flexión del codo, la extensión de la rodilla y la mayoría de los movimientos de los miembros responden a este tipo de configuración mecánica.
¿Qué relación tiene la biomecánica muscular con las prótesis?
La biomecánica muscular proporciona los datos y principios que guían el diseño de prótesis funcionales. Para que una prótesis replique el movimiento natural de un miembro, los ingenieros necesitan conocer los perfiles de fuerza, torque y velocidad que el músculo sano produce en cada fase del movimiento. Además, en prótesis mioeléctricas, las señales eléctricas generadas por los músculos residuales se capturan y procesan para controlar los actuadores del dispositivo. Sin un entendimiento sólido de la mecánica muscular, resulta imposible diseñar prótesis que se integren de forma eficiente con el cuerpo del usuario.
¿Qué diferencia hay entre contracción concéntrica y excéntrica?
En la contracción concéntrica, el músculo se acorta mientras genera tensión porque la fuerza que produce supera la resistencia externa. Es la fase activa de empuje o levantamiento. En la contracción excéntrica, el músculo se alarga progresivamente mientras sigue generando tensión, porque la resistencia externa supera la fuerza muscular; el músculo frena el movimiento en lugar de impulsarlo. La contracción excéntrica genera mayor tensión por unidad de área y produce más daño en las fibras, lo que la convierte en la principal responsable del dolor muscular de aparición tardía tras el ejercicio intenso.
Conclusión
La biomecánica muscular es mucho más que la descripción de cómo se mueve un músculo. Es el estudio riguroso de un sistema biológico complejo que convierte señales nerviosas en fuerza mecánica siguiendo principios físicos bien definidos, desde el deslizamiento de filamentos en el sarcómero hasta la transmisión de torque a través de palancas óseas. Entender ese proceso es la base de cualquier análisis serio del movimiento humano.
A lo largo de estas secciones has conocido los tipos de fibras que componen el músculo, los mecanismos moleculares de la contracción, la geometría de las palancas corporales y la forma en que todo ese conocimiento se aplica en prótesis, exoesqueletos y sistemas de rehabilitación. Puedes usar estos conceptos como punto de partida para analizar cualquier movimiento humano con criterio mecánico: identificar qué tipo de contracción ocurre, qué tipo de palanca actúa y cuánto torque se genera en cada articulación.
Si este tema te ha generado más preguntas que respuestas, eso es una buena señal: la biomecánica muscular conecta con la fisiología, la ingeniería de materiales, la robótica y la medicina de una forma que pocas disciplinas logran. En este sitio web encontrarás más contenidos que te ayudarán a profundizar en cada uno de esos caminos con la misma claridad y rigor que has encontrado aquí.
Sigue aprendiendo:

Biomecánica del tendón de Aquiles

Biomecánica de la carrera: Fases, análisis y claves

Diseño ergonómico de estaciones de trabajo

Fractura ósea por fatiga

Biomecánica de la pared arterial: Estructura y propiedades

Lesiones de espalda por mala postura: ¿Cómo evitarlas?

¿Qué hace un ingeniero biomecánico? Funciones y campo laboral

Mecánica del flujo sanguíneo: Principios y aplicaciones