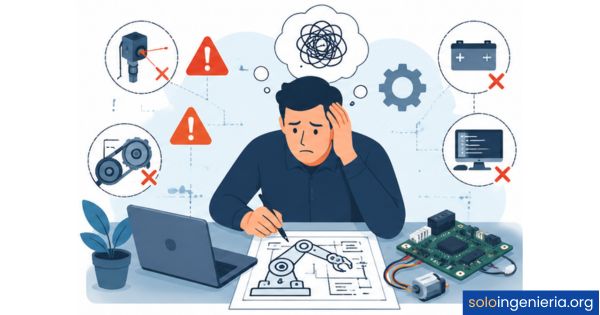
Al diseñar un sistema mecatrónico, los errores más frecuentes no son los más obvios. Fallos en la definición de requisitos, una mala selección de componentes o la ausencia de simulaciones previas pueden comprometer todo el proyecto, aunque la idea inicial haya sido sólida. A continuación, conocerás los errores que más se repiten en el diseño mecatrónico, por qué ocurren y qué puedes hacer para no cometerlos.
¿Qué es un sistema mecatrónico y por qué falla su diseño?
Un sistema mecatrónico es la combinación integrada de mecánica, electrónica, software y sistemas de control para crear dispositivos o máquinas que funcionan de forma autónoma o semiautónoma. No es simplemente la suma de esas disciplinas: es su interacción coordinada lo que define el comportamiento del sistema completo. Esa interdependencia es también la razón por la que el diseño falla con tanta frecuencia.
Cuando uno de los subsistemas se diseña de forma aislada, sin considerar cómo afecta a los demás, se generan incompatibilidades que solo se detectan tarde en el proceso. En ese punto, corregirlas ya tiene un costo elevado en tiempo y recursos. El diseño mecatrónico exige una visión sistémica desde el primer momento, y eso no siempre ocurre en la práctica.
Componentes que integran un sistema mecatrónico
Todo sistema mecatrónico está compuesto, al menos, por un subsistema mecánico (estructuras, mecanismos de transmisión), un subsistema electrónico (sensores, actuadores, circuitos), un sistema de control (microcontroladores, PLC, lazo de realimentación) y un nivel de software (algoritmos, lógica de decisión). Ninguno de estos elementos trabaja de forma independiente: cada uno depende del comportamiento de los demás para cumplir su función.
¿Por qué el diseño multidisciplinar genera puntos de falla?
La naturaleza multidisciplinar de la mecatrónica es su mayor fortaleza, pero también su mayor reto durante el diseño. Cuando los equipos que trabajan en cada disciplina no se comunican entre sí desde el principio, las decisiones tomadas en un subsistema generan incompatibilidades en los demás. Esa falta de coordinación es el origen de la mayoría de los fallos que aparecen en etapas avanzadas del proyecto.
Error 1: No definir los requisitos del sistema desde el inicio
Uno de los errores que más compromete un proyecto mecatrónico ocurre antes de haber dibujado una sola pieza: comenzar a diseñar sin tener claro qué debe hacer el sistema, bajo qué condiciones debe operar y qué restricciones debe respetar. Sin requisitos bien definidos, cada decisión de diseño queda sobre una base inestable, y lo que parece una elección técnica razonable puede resultar incompatible con los objetivos reales del sistema.
¿Cómo una mala definición de requisitos afecta todo el proyecto?
Cuando los requisitos no se establecen con claridad, el equipo de diseño trabaja con suposiciones. Esas suposiciones llevan a seleccionar componentes que tal vez no sean los adecuados, a dimensionar estructuras con márgenes incorrectos o a programar comportamientos que no coinciden con lo que el sistema realmente necesita hacer. El problema suele detectarse tarde, cuando modificar el diseño ya tiene un costo elevado.
¿Cómo establecer requisitos claros antes de diseñar?
Preguntas clave para definir los requisitos antes de diseñar:
- ¿Qué debe hacer el sistema exactamente? Define la función principal y las funciones secundarias de forma precisa.
- ¿En qué entorno operará? Temperatura, humedad, vibraciones, polvo y otras condiciones ambientales que afectan la selección de materiales y componentes.
- ¿Qué restricciones de peso, tamaño o costo existen? Estos límites condicionan el diseño desde el principio y deben ser conocidos por todo el equipo.
- ¿Cuáles son los niveles de rendimiento esperados? Precisión, velocidad de respuesta, vida útil y tolerancia a fallos son parámetros que deben quedar documentados.
- ¿Quién usará el sistema? El perfil del operador define los requisitos de interfaz, seguridad y facilidad de mantenimiento.
Error 2: Ignorar la integración entre subsistemas
El diseño mecatrónico no funciona si cada disciplina avanza por su cuenta. Cuando el equipo mecánico define su solución sin saber qué sensores usará la parte electrónica, o cuando el equipo de software escribe el código sin conocer las latencias del hardware, la integración final se convierte en un proceso de improvisación que rara vez termina bien. Este error es especialmente frecuente en proyectos donde los equipos trabajan en paralelo sin puntos de sincronización.
¿Qué ocurre cuando mecánica, electrónica y software no se coordinan?
La falta de coordinación entre subsistemas genera problemas concretos: un actuador que no responde con la velocidad que el algoritmo de control espera, una estructura mecánica que vibra en una frecuencia que satura los sensores, o un circuito electrónico cuyo consumo de corriente supera la capacidad de la fuente de alimentación seleccionada. Cada uno de estos fallos es prevenible si los subsistemas se diseñan con visión compartida desde el principio del proyecto.
Estrategias para una integración efectiva de subsistemas
Reuniones de integración periódicas
Coordina a los equipos de cada disciplina en revisiones conjuntas desde las primeras etapas del diseño.
Documento de interfaz del sistema
Define por escrito cómo se comunica cada subsistema con los demás: señales, protocolos, rangos y tiempos de respuesta.
Modelos de simulación conjunta
Usa entornos de simulación que integren los modelos de cada subsistema antes de fabricar ningún componente físico.
Conocer cómo se relacionan los subsistemas entre sí es tan importante como dominar cada disciplina por separado. Si te interesa ver cómo esta integración se expresa en productos reales, puedes revisar algunos ejemplos de sistemas mecatrónicos cotidianos que ilustran ese trabajo conjunto en contextos concretos.
Error 3: Diseñar sin simulaciones previas
Saltar directamente al prototipo físico sin haber validado el diseño en un entorno virtual es uno de los errores más costosos que se pueden cometer en mecatrónica. Las simulaciones permiten detectar comportamientos inesperados del sistema antes de que existan en el mundo físico. Un fallo encontrado durante la simulación cuesta una fracción de lo que cuesta encontrarlo en un prototipo construido, y puede corregirse en minutos en lugar de días.
¿Por qué las simulaciones reducen fallos en etapas tempranas?
Las simulaciones no solo verifican si una pieza soporta una carga: permiten analizar cómo responde el sistema completo ante distintas condiciones de operación, identificar resonancias mecánicas, evaluar el comportamiento térmico de los componentes electrónicos y comprobar si el sistema de control reacciona como se espera ante perturbaciones. Cada uno de esos análisis reduce la probabilidad de que aparezcan sorpresas durante la fabricación o la puesta en marcha.
Error 4: Elegir los componentes sin considerar compatibilidad
Elegir un sensor por su precio o por disponibilidad en el mercado, sin verificar que sus especificaciones técnicas encajen con el resto del sistema, es un error que aparece con más frecuencia de la que se imagina. La compatibilidad entre componentes no se limita a los voltajes o las corrientes: incluye también los rangos de temperatura de operación, los protocolos de comunicación, los tiempos de respuesta y las resoluciones de medición.
Selección incorrecta de sensores, actuadores y controladores
Un actuador potente que responde más lento de lo que el controlador puede gestionar genera inestabilidad en el lazo de control. Un sensor con una resolución insuficiente entrega información que el algoritmo no puede aprovechar correctamente. Un microcontrolador sin la capacidad de procesamiento necesaria provoca retardos que afectan el comportamiento dinámico del sistema. Cada componente debe evaluarse en función del sistema completo, no de forma aislada.
Criterios para elegir componentes compatibles
| Componente | Criterio principal | Error frecuente |
|---|---|---|
| Sensor | Resolución, rango y protocolo de salida adecuados al sistema | Elegirlo solo por precio o disponibilidad inmediata |
| Actuador | Velocidad de respuesta y torque compatibles con el controlador | Sobredimensionarlo o subdimensionarlo sin análisis dinámico |
| Controlador | Capacidad de procesamiento suficiente para el algoritmo de control | Usar el mismo modelo de un proyecto anterior sin revisar requisitos |
| Fuente de alimentación | Corriente y voltaje que cubran el consumo real del sistema completo | Calcular solo el consumo en reposo, no el pico de arranque |
Error 5: Subestimar el sistema de control
El sistema de control es el cerebro del sistema mecatrónico: toma decisiones en tiempo real a partir de la información que reciben los sensores y actúa sobre los actuadores para mantener el comportamiento deseado. Sin embargo, en muchos proyectos se deja para el final, como si fuera un detalle de implementación. Un sistema de control mal diseñado puede hacer que un hardware excelente no funcione correctamente, y es mucho más difícil de corregir una vez que el sistema ya está construido.
Diferencia entre un controlador bien diseñado y uno improvisado
✔ Controlador bien diseñado
- Diseñado en paralelo con el hardware, no después
- Validado mediante simulación del lazo cerrado
- Con manejo explícito de perturbaciones y casos extremos
- Documentado y fácil de ajustar en campo
✘ Controlador improvisado
- Diseñado sobre el prototipo físico con prueba y error
- Sin análisis de estabilidad formal
- No considera variaciones en los parámetros del sistema
- Difícil de mantener o transferir a otro ingeniero
El diseño del controlador está directamente vinculado al proceso de diseño mecatrónico en su conjunto. Abordarlo como una parte más del proceso, con la misma rigurosidad que el diseño mecánico o electrónico, marca una diferencia significativa en el resultado final del sistema.
Error 6: No validar prototipos antes de la fase final
Llegar a la etapa de prototipado sin un plan claro de validación es tan problemático como no hacer simulaciones. Un prototipo que no se prueba de forma sistemática solo confirma que el sistema funciona en condiciones ideales, que raramente son las condiciones reales de operación. La validación del prototipo debe incluir pruebas en las condiciones más exigentes que el sistema enfrentará, no solo en las más cómodas.
¿Qué debe verificarse en cada prototipo mecatrónico?
¿Cómo evitar los errores más comunes en el diseño mecatrónico?
Conocer los errores es el primer paso, pero evitarlos requiere incorporar hábitos y metodologías concretas desde las primeras etapas del proyecto. El diseño mecatrónico exitoso no depende solo del conocimiento técnico de cada disciplina: depende de cómo se organiza el proceso, qué herramientas se utilizan y con qué frecuencia se revisa el avance del sistema completo.
Metodologías recomendadas para el diseño mecatrónico
Dos enfoques destacan por su efectividad en proyectos mecatrónicos. El primero es el modelo en V (V-Model), que garantiza que cada etapa de diseño tiene su correspondiente etapa de verificación y validación, lo que reduce la posibilidad de que los errores avancen sin ser detectados. El segundo es el diseño iterativo, que consiste en construir versiones incrementales del sistema, probando y corrigiendo en cada ciclo, en lugar de esperar a tener un sistema completo para verificarlo.
«El objetivo no es diseñar un sistema perfecto desde el inicio, sino construir un proceso que detecte y corrija los errores antes de que se vuelvan irreversibles.»
Herramientas digitales que ayudan a reducir errores
El uso de software especializado durante el diseño permite reducir la cantidad de errores que llegan al prototipo físico. Para el diseño mecánico, herramientas como SolidWorks o Autodesk Inventor permiten modelar y simular el comportamiento estructural. Para el diseño de sistemas de control, entornos como MATLAB/Simulink facilitan la simulación del lazo cerrado antes de implementar el algoritmo en hardware real. Si te interesa explorar qué opciones tienes disponibles, puedes ver una comparativa de programas CAD para mecatrónica según el tipo de proyecto.
Preguntas frecuentes
¿Qué es lo primero que se debe definir al diseñar un sistema mecatrónico?
Lo primero que debes establecer son los requisitos del sistema: qué función debe cumplir, bajo qué condiciones operará, qué restricciones de tamaño, peso o costo existen y qué niveles de rendimiento se esperan. Sin esa base, todas las decisiones técnicas posteriores —desde la selección de materiales hasta la elección del controlador— quedan sin fundamento real. Los requisitos bien definidos actúan como filtro para cada decisión de diseño y evitan que el proyecto cambie de dirección constantemente durante su desarrollo.
¿Por qué falla la integración entre los subsistemas de un sistema mecatrónico?
La integración falla principalmente porque los equipos que trabajan en cada disciplina avanzan de forma aislada, sin establecer desde el principio cómo se comunicarán sus componentes entre sí. Cuando llega el momento de unir la parte mecánica, la electrónica y el software, aparecen incompatibilidades que nadie había anticipado. La causa más frecuente es la ausencia de un documento de interfaz que defina señales, protocolos, rangos de operación y tiempos de respuesta para cada punto de conexión entre subsistemas.
¿Qué consecuencias tiene no hacer simulaciones en el diseño mecatrónico?
Diseñar sin simulaciones implica que los errores solo se detectan cuando ya existen en forma física, en un prototipo construido. Eso encarece enormemente el proceso de corrección: modificar una pieza fabricada, rediseñar un circuito soldado o reescribir un algoritmo que ya está cargado en un hardware real consume mucho más tiempo y dinero que corregir el mismo problema en un modelo de simulación. Además, hay fallos —como resonancias mecánicas o comportamientos inestables del controlador— que son muy difíciles de diagnosticar sin datos previos de simulación.
¿Cómo se eligen correctamente los sensores y actuadores en un sistema mecatrónico?
La selección correcta parte de conocer con precisión los requisitos del sistema. Para un sensor, debes verificar que su rango de medición, resolución, protocolo de salida y temperatura de operación sean compatibles con lo que el sistema necesita medir y con el controlador que procesará esa información. Para un actuador, el análisis dinámico del sistema debe determinar el torque, la velocidad de respuesta y la potencia requeridos. Nunca debes elegir un componente por precio o disponibilidad sin antes verificar su compatibilidad técnica con el resto del sistema.
¿Qué papel cumple el sistema de control en el diseño mecatrónico?
El sistema de control es el elemento que coordina el comportamiento de todo el sistema mecatrónico en tiempo real. Recibe información de los sensores, la procesa según el algoritmo de control y genera las señales que dirigen a los actuadores. Sin un sistema de control bien diseñado, incluso los mejores componentes mecánicos y electrónicos no logran el comportamiento esperado. Diseñar el controlador en paralelo con el hardware, y no como un paso final, es una de las prácticas que más impacto tiene en el resultado del proyecto. Puedes aprender más sobre los fundamentos de este proceso en el artículo sobre ingeniería mecatrónica.
¿Cuáles son las metodologías más usadas para diseñar un sistema mecatrónico?
Las dos metodologías más reconocidas en el diseño mecatrónico son el modelo en V (V-Model) y el diseño iterativo. El modelo en V estructura el proceso en fases claramente definidas, donde cada etapa de diseño tiene su etapa de verificación correspondiente, lo que reduce la posibilidad de que los errores avancen sin detectarse. El diseño iterativo, por su parte, propone construir versiones incrementales del sistema, probando y corrigiendo en cada ciclo. Ambas metodologías comparten el principio de validar antes de avanzar, en lugar de construir todo y verificar al final.
¿En qué etapa del diseño mecatrónico se deben hacer las pruebas de prototipo?
Las pruebas de prototipo no deben reservarse para una única etapa al final del proceso. Lo más efectivo es planificar pruebas en etapas intermedias: primero sobre subsistemas individuales, luego sobre la integración parcial y, finalmente, sobre el sistema completo. Probar por partes permite localizar el origen de los problemas con mucha más precisión que esperar a tener el sistema ensamblado para descubrir que algo no funciona como se esperaba. Las pruebas de condiciones extremas, incluyendo fallos deliberados de sensores o variaciones de carga, deben formar parte de cualquier plan de validación serio.
Conclusión
Los errores al diseñar un sistema mecatrónico rara vez son accidentales: casi siempre tienen su origen en decisiones que se tomaron demasiado pronto, sin la información suficiente, o en pasos que se saltaron porque parecían secundarios. Conocer cuáles son esos puntos críticos te da una ventaja real antes de que el proyecto avance.
Definir los requisitos con claridad, coordinar la integración entre subsistemas desde el principio, simular antes de construir y validar el prototipo de forma sistemática son prácticas que puedes aplicar desde tu próximo proyecto, independientemente de su escala o complejidad. Cada una de ellas reduce el costo de los errores y acorta el tiempo que tarda el sistema en funcionar como debe.
Si quieres seguir desarrollando tu comprensión de la mecatrónica, en este sitio web encontrarás contenido que va desde los fundamentos hasta las aplicaciones más concretas. Cada artículo está pensado para que puedas avanzar paso a paso, con claridad y con ejemplos que tienen sentido desde el primer momento.
Sigue aprendiendo:

Diferencia entre mecatrónica e ingeniería mecánica

Herramientas del ingeniero mecatrónico

Kits educativos de mecatrónica: ¿Cómo elegir?

¿Cómo iniciar un proyecto de mecatrónica desde cero?

Sueldo de un ingeniero mecatrónico: ¿Cuánto gana?

¿Quieres ser ingeniero mecatrónico? Esto debes saber

El papel de la mecatrónica en la industria 4.0

Microcontroladores: El secreto detrás de las máquinas inteligentes