Los componentes de un sistema mecatrónico son los elementos físicos, electrónicos y de software que trabajan de forma integrada para que una máquina pueda percibir su entorno, procesar información y actuar sobre él. Si quieres entender cómo funciona la mecatrónica desde sus bases, el punto de partida es conocer qué papel cumple cada uno de estos componentes dentro del sistema.
Definición de sistema mecatrónico
Un sistema mecatrónico es un conjunto integrado de elementos mecánicos, electrónicos y de software que trabajan de forma coordinada para automatizar tareas y controlar procesos con precisión. No es la suma de partes independientes, sino un diseño donde cada componente depende del resto para que el sistema funcione como un todo.
¿Por qué cada componente cumple una función específica?
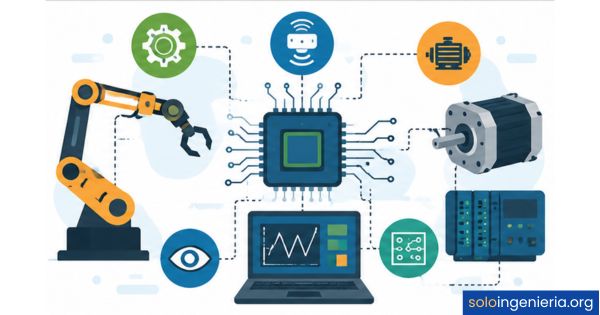
En un sistema mecatrónico, ningún componente trabaja de forma aislada. El sensor captura información del entorno, el controlador la procesa y decide qué hacer, y el actuador ejecuta la acción. Si cualquiera de estos eslabones falla o no está bien calibrado, el sistema no puede responder de manera correcta. Por eso, entender el rol de cada parte es tan relevante antes de diseñar o analizar uno de estos sistemas.
Esta interdependencia es lo que distingue a la mecatrónica de otras disciplinas de ingeniería. No se trata solo de juntar piezas mecánicas con circuitos electrónicos, sino de diseñar cada componente pensando en cómo va a interactuar con los demás. Ese enfoque integrado es lo que permite lograr sistemas más eficientes, precisos y adaptables que los puramente mecánicos o eléctricos.
Componentes mecánicos: la base física del sistema
Estructuras, transmisiones y mecanismos
Los componentes mecánicos son los que dan forma física al sistema. Incluyen la estructura que sostiene al conjunto, los mecanismos que transmiten el movimiento —como engranajes, poleas, correas o tornillos de potencia— y los elementos de unión que mantienen todo en su lugar. Sin una base mecánica sólida, el resto de los componentes no tiene soporte ni sentido práctico dentro del sistema.
Uno de los retos más frecuentes en el diseño mecánico de sistemas mecatrónicos es reducir la complejidad de los mecanismos sin perder funcionalidad. Cuando se usan actuadores directos y controles más sofisticados, muchas veces es posible eliminar partes mecánicas intermedias, lo que reduce el peso, el mantenimiento y el posible fallo del sistema.
El rol de los actuadores mecánicos
Dentro de los componentes mecánicos también se consideran los actuadores que generan movimiento directo sobre la estructura, como los husillos de bolas, los sistemas de guías lineales o los rodamientos con actuación magnética. Estos elementos convierten la energía en desplazamiento controlado, y su elección depende directamente del tipo de movimiento que el sistema necesita producir y de la precisión requerida.
Sensores: cómo el sistema percibe su entorno
Los sensores son los dispositivos que permiten al sistema mecatrónico medir el estado de sus propios componentes o del entorno donde opera. Sin esta capacidad de percepción, el sistema funcionaría a ciegas, sin posibilidad de ajustar su comportamiento según lo que ocurre en tiempo real. Son, en términos sencillos, los ojos y oídos del sistema.
Tipos de sensores más usados en mecatrónica
Sensores de posición
Encoders, potenciómetros y LVDT. Miden el desplazamiento lineal o angular de un componente.
Sensores de temperatura
Termopares y RTD. Monitorean el calor generado en motores, circuitos y procesos industriales.
Sensores de fuerza y presión
Galgas extensométricas y transductores piezoeléctricos. Detectan cargas mecánicas aplicadas.
Sensores de visión artificial
Cámaras industriales con procesamiento de imagen. Determinan posición, orientación y defectos.
Variables que miden y por qué importan
Cada sensor está diseñado para capturar una magnitud física concreta —temperatura, presión, velocidad, posición, nivel de luz— y convertirla en una señal eléctrica que el sistema de control pueda interpretar. Elegir el sensor correcto para la variable correcta es una de las decisiones más importantes en el diseño de un sistema mecatrónico, porque de esa medición depende toda la cadena de respuesta del sistema.
La comprensión de los sistemas mecatrónicos como un conjunto integrado ayuda a entender por qué la selección de sensores no puede hacerse de forma independiente: debe coordinarse con el tipo de controlador y los actuadores disponibles para que la señal fluya sin interrupciones a lo largo del sistema.
Actuadores: de la señal al movimiento
Los actuadores son los componentes que convierten una señal de control en una acción física sobre el sistema. Si los sensores son los que perciben, los actuadores son los que actúan. Reciben la orden del controlador y la transforman en movimiento, fuerza, calor o cualquier otra forma de energía que el proceso requiera para avanzar.
Actuadores eléctricos
Los motores eléctricos son los actuadores más utilizados en mecatrónica. Los hay de corriente continua (DC), de corriente alterna (AC) y de pasos, cada uno con características distintas en cuanto a velocidad, torque y precisión de control. Los motores de pasos y los servomotores destacan cuando se necesita posicionamiento exacto, como en brazos robóticos, impresoras 3D o sistemas de corte por control numérico computarizado (CNC).
Además de los motores, existen actuadores electromagnéticos y piezoeléctricos. Los piezoeléctricos destacan por su capacidad de generar movimientos muy pequeños con alta precisión, lo que los convierte en una opción frecuente en nanomaquinaria, instrumentación óptica y equipos médicos de diagnóstico.
Actuadores neumáticos e hidráulicos
Los actuadores neumáticos usan aire comprimido para generar fuerza y movimiento. Son rápidos, limpios y económicos, lo que los hace populares en líneas de manufactura donde se necesitan movimientos repetitivos y de alta frecuencia. Los actuadores hidráulicos, en cambio, trabajan con fluidos a presión y son capaces de generar fuerzas mucho mayores, por lo que se aplican en prensas industriales, grúas y maquinaria pesada.
Sistemas de control: el cerebro del conjunto
El sistema de control es el componente que recibe la información de los sensores, la procesa y decide qué señal enviar a los actuadores. Es el elemento que coordina el comportamiento de todo el sistema mecatrónico. Sin un control bien diseñado, ni los sensores más precisos ni los actuadores más potentes podrían trabajar juntos de forma coherente.
Controladores PLC y microcontroladores
Los controladores lógicos programables (PLC) son dispositivos robustos diseñados para entornos industriales. Gestionan señales de entrada y salida, ejecutan programas de control y coordinan las acciones de los actuadores en tiempo real. Son la columna vertebral de las líneas de producción automatizadas, donde la fiabilidad y la velocidad de respuesta son indispensables.
Los microcontroladores y sistemas embebidos, por su parte, son procesadores de bajo consumo que integran las funciones de control directamente dentro del dispositivo. Se usan en aplicaciones más compactas o específicas, como drones, impresoras 3D domésticas, sistemas de control de vehículos o electrodomésticos inteligentes. La elección entre PLC y microcontrolador depende del nivel de robustez, la escala del sistema y las condiciones del entorno.
Control en lazo abierto y lazo cerrado
En el control en lazo abierto, el sistema ejecuta una acción sin verificar si el resultado es el correcto. Es simple y económico, pero no puede corregir errores ni adaptarse a cambios imprevistos. En cambio, el control en lazo cerrado incorpora la señal del sensor como retroalimentación: el controlador compara el estado real con el deseado y ajusta continuamente la acción del actuador para minimizar la diferencia.
Software y algoritmos en la mecatrónica
Programas embebidos y lógica de control
El software de un sistema mecatrónico no es una aplicación externa: está integrado directamente en el hardware de control. Estos programas embebidos definen la lógica que sigue el controlador para interpretar las señales de entrada, tomar decisiones y generar las salidas hacia los actuadores. Pueden escribirse en lenguajes específicos de PLC —como el lenguaje escalera o el diagrama de bloques funcionales— o en C/C++ para microcontroladores.
La calidad del software determina en gran medida la eficiencia del sistema. Un algoritmo mal diseñado puede hacer que un actuador responda tarde, que el sistema oscile o que se generen errores acumulativos. Por eso, el desarrollo y la validación del software de control forman parte del diseño mecatrónico desde las primeras etapas del proyecto, no como una adición posterior.
Tendencias: control inteligente y redes neuronales
Los sistemas de control más avanzados ya no se limitan a seguir reglas fijas. Técnicas como las redes neuronales artificiales, la lógica difusa y el control adaptable permiten que el sistema aprenda del entorno, maneje incertidumbres y mejore su rendimiento con el tiempo. Estas herramientas son especialmente útiles cuando el comportamiento del sistema es difícil de modelar matemáticamente con precisión.
El control por modos deslizantes y el control robusto son otras dos líneas de investigación activas dentro de la mecatrónica moderna. Ambas buscan que el sistema mantenga un comportamiento estable incluso cuando hay variaciones en los parámetros del entorno o perturbaciones externas que no se habían contemplado en el diseño original.
¿Cómo se integran todos los componentes en un sistema real?
Flujo de señal: de sensor a actuador
En un sistema mecatrónico real, el flujo de información sigue una secuencia lógica y continua. El sensor detecta una variable del entorno o del propio sistema y genera una señal eléctrica. Esa señal llega al controlador, que la compara con el valor de referencia deseado. Si hay diferencia, el controlador calcula la corrección necesaria y envía la orden al actuador para que actúe sobre el sistema y reduzca esa diferencia.
Ejemplos de sistemas mecatrónicos completos
Un brazo robótico industrial es uno de los ejemplos más completos de integración mecatrónica. Su estructura mecánica proporciona los grados de libertad necesarios, sus encoders y sensores de fuerza le informan sobre su posición y la carga que manipula, su controlador calcula la trayectoria óptima y sus servomotores ejecutan cada movimiento con precisión milimétrica. Todos los componentes trabajan al mismo tiempo, en ciclos de milisegundos, para que el resultado sea fluido y preciso.
Otro ejemplo cotidiano es el sistema de frenado ABS de un vehículo. Sensores en cada rueda detectan si hay pérdida de adherencia, el módulo de control procesa esa información y los actuadores hidráulicos modulan la presión de frenado rueda a rueda. El conductor no percibe cada ciclo de control, pero el sistema ejecuta cientos de correcciones por segundo para mantener la estabilidad del vehículo.
Aplicaciones de los componentes mecatrónicos por industria
Los componentes mecatrónicos no son exclusivos de un solo sector. Su versatilidad los hace presentes en prácticamente todas las industrias que han adoptado algún nivel de automatización o control inteligente. Conocer dónde se aplican ayuda a entender por qué su estudio tiene tanto alcance profesional dentro de la ingeniería mecatrónica como disciplina.
🏭 Manufactura
Robots de ensamblaje, líneas CNC, sistemas de visión para control de calidad y máquinas de embalaje automatizadas.
🚗 Automotriz
ABS, control de tracción, suspensión activa, sistemas de asistencia al conductor y transmisiones automáticas inteligentes.
🏥 Medicina
Robótica quirúrgica, prótesis con control mioeléctrico, equipos de diagnóstico por imagen y sistemas de infusión automatizados.
🌾 Agricultura
Drones de fumigación, sistemas de riego de precisión controlados por sensores de humedad y maquinaria de cosecha autónoma.
En todos estos sectores, la clave del éxito está en la correcta selección e integración de cada componente. Conocer a los principales fabricantes de componentes mecatrónicos también es un paso valioso para quien empieza a diseñar o especificar sistemas reales, ya que la oferta tecnológica varía significativamente en calidad, prestaciones y compatibilidad.
Preguntas frecuentes
¿Cuáles son los componentes principales de un sistema mecatrónico?
Los componentes principales de un sistema mecatrónico son los elementos mecánicos (estructura, mecanismos, transmisiones), los sensores (que miden variables del entorno), los actuadores (que convierten señales en acción física), el sistema de control (PLC, microcontroladores o computadoras industriales) y el software embebido que define la lógica de operación. Todos estos subsistemas deben integrarse de forma coordinada para que el sistema funcione correctamente y cumpla su objetivo.
¿Qué diferencia hay entre un sensor y un actuador en mecatrónica?
Un sensor es un dispositivo de entrada: capta una magnitud física del entorno —temperatura, posición, presión— y la convierte en una señal eléctrica que el controlador puede interpretar. Un actuador es un dispositivo de salida: recibe la señal de control ya procesada y la transforma en una acción física, como girar un motor, mover un émbolo o activar una válvula. Ambos son imprescindibles, pero operan en direcciones opuestas dentro del flujo de información del sistema mecatrónico.
¿Para qué sirve el sistema de control en un sistema mecatrónico?
El sistema de control actúa como el cerebro del conjunto. Recibe las señales de los sensores, las compara con los valores de referencia establecidos y calcula qué acción deben ejecutar los actuadores para alcanzar o mantener el comportamiento deseado. En sistemas con lazo cerrado, también gestiona la retroalimentación continua para corregir desviaciones en tiempo real. Sin el sistema de control, los sensores y actuadores no podrían coordinarse y el sistema mecatrónico no tendría inteligencia de operación.
¿Qué tipos de actuadores existen en la mecatrónica?
Existen tres grandes grupos de actuadores en mecatrónica. Los actuadores eléctricos incluyen motores de corriente continua, motores de corriente alterna, motores de pasos, servomotores y actuadores piezoeléctricos. Los actuadores neumáticos usan aire comprimido para generar fuerza y movimiento lineal o rotativo. Los actuadores hidráulicos emplean fluidos a presión y destacan cuando se necesitan fuerzas muy elevadas, como en prensas industriales o sistemas de dirección asistida. La elección del tipo depende de la aplicación, el entorno y la precisión requerida.
¿Qué papel cumple el software dentro de un sistema mecatrónico?
El software define la lógica de comportamiento del sistema. Determina cómo el controlador interpreta las señales de entrada, qué decisiones toma y qué señales genera hacia los actuadores. En sistemas avanzados, el software también incorpora algoritmos de control inteligente —como lógica difusa o redes neuronales— que permiten al sistema adaptarse a condiciones variables. Sin el software, el hardware de control sería solo un conjunto de componentes sin capacidad de decisión, incapaz de coordinar las acciones del sistema.
¿Cuál es el componente más importante de un sistema mecatrónico?
No existe un único componente más relevante, porque la mecatrónica se basa precisamente en la integración. Sin embargo, si tuvieras que señalar el que más condiciona el rendimiento global, la mayoría de los ingenieros apuntaría al sistema de control: es el que toma decisiones, gestiona la retroalimentación y coordina al resto de los subsistemas. Un buen sensor con un mal controlador produce un sistema ineficiente. Un buen controlador puede compensar limitaciones de otros componentes y optimizar el funcionamiento del conjunto.
¿Qué es un PLC y cómo se usa en mecatrónica?
Un PLC (Controlador Lógico Programable) es un dispositivo electrónico industrial diseñado para controlar procesos automáticos en entornos exigentes. Acepta señales digitales y analógicas de los sensores, ejecuta el programa de control almacenado en su memoria y envía las órdenes correspondientes a los actuadores. En mecatrónica, el PLC es el controlador de referencia en aplicaciones industriales donde se requiere fiabilidad, velocidad de respuesta y capacidad de manejar múltiples entradas y salidas al mismo tiempo, como en líneas de producción, sistemas de transporte automatizado o maquinaria CNC.
Conclusión
Los componentes de los sistemas mecatrónicos —mecánicos, sensores, actuadores, sistemas de control y software— no son elementos independientes, sino piezas de un conjunto que solo tiene sentido cuando trabajan de forma integrada. Cada uno cumple una función específica dentro de un flujo continuo de información que va desde la percepción del entorno hasta la acción física sobre el sistema. Entender ese flujo es comprender, en esencia, cómo funciona la mecatrónica.
Ahora que conoces el papel de cada componente, puedes empezar a relacionar conceptos cuando analices un sistema real: identificar qué tipo de sensor usa, qué clase de actuador ejecuta el movimiento y qué estrategia de control coordina el conjunto. Esa capacidad de leer un sistema en términos de sus partes y su integración es una de las habilidades más valiosas que puedes desarrollar como estudiante o profesional de esta disciplina.
Si quieres seguir profundizando en el campo de la ingeniería mecatrónica, en este sitio web encontrarás más contenido sobre sus fundamentos, aplicaciones y tecnologías relacionadas. Cada artículo está pensado para que avances con claridad, desde los conceptos básicos hasta los más especializados, sin dar ningún paso en falso.
Sigue aprendiendo:

El papel de la mecatrónica en la industria 4.0

Motores paso a paso: Precisión sin sensores de posición

Retos actuales de la ingeniería mecatrónica

Proyectos de mecatrónica para estudiantes universitarios

Impresoras 3D: Más poder del que crees para tus proyectos

Diseño mecatrónico: Más precisión, menos errores

Programas CAD para mecatrónica: ¿Cuál elegir?

Diagrama de bloques de un sistema mecatrónico