Imagina una máquina que necesita colocar una pieza exactamente en el mismo punto cientos de veces sin equivocarse. No usa cámara, no mide, no pregunta. Solo avanza en pasos exactos, uno tras otro. Así trabaja el motor paso a paso: un dispositivo que convierte señales eléctricas en movimientos angulares precisos y repetibles, sin depender de sensores externos para saber dónde está.
¿Qué es un motor paso a paso?
Un motor paso a paso es un motor eléctrico síncrono sin escobillas que convierte pulsos eléctricos en desplazamientos angulares fijos y discretos. A diferencia de los motores convencionales, que giran de forma continua mientras reciben corriente, este tipo de motor avanza en pasos individuales, cada uno con un ángulo exacto y repetible.
Ese comportamiento escalonado es precisamente lo que le da su nombre y su utilidad. Cada pulso que recibe el motor provoca un movimiento angular determinado, sin importar la velocidad ni la carga. El resultado es un control de posición predecible que muy pocos motores pueden ofrecer de forma tan directa y económica.
Diferencia con otros motores eléctricos
Los motores de corriente continua y los motores de inducción giran de forma continua mientras reciben energía. Para saber en qué posición está el eje, necesitan sensores adicionales como encoders o resolvers. El motor paso a paso, en cambio, controla su posición directamente desde la secuencia de pulsos que le envía el driver, sin depender de ningún dispositivo de medición externo.
Esa diferencia tiene consecuencias prácticas importantes: el sistema es más simple, más económico de implementar y más fácil de mantener. La contrapartida es que, si el motor pierde algún paso por una sobrecarga, el sistema no lo detecta automáticamente, porque no hay retroalimentación que lo confirme.
Control en lazo abierto y qué significa en la práctica
Cuando se dice que el motor paso a paso opera en lazo abierto, significa que el controlador envía órdenes, pero no recibe confirmación de que el movimiento se ejecutó correctamente. Es como dar instrucciones sin pedir acuse de recibo. En condiciones normales de operación, esto funciona sin problemas porque el motor sigue fielmente cada pulso.
El lazo abierto simplifica el diseño del sistema completo: no hace falta cablear sensores, calibrar lecturas ni programar algoritmos de corrección. Por eso los motores paso a paso son tan populares en proyectos donde la carga es predecible y la velocidad no varía bruscamente. Si necesitas mayor robustez frente a cargas variables, puedes leer sobre los servomotores, que incorporan retroalimentación de posición para corregir errores en tiempo real.
Componentes internos de un motor paso a paso
Por fuera, un motor paso a paso puede parecer muy similar a cualquier otro motor eléctrico pequeño. Por dentro, su estructura tiene características específicas que hacen posible el movimiento escalonado y preciso. Conocer esos componentes te ayuda a entender por qué se comporta como lo hace y qué limitaciones tiene.
El estator y sus bobinas
El estator es la parte fija del motor. Está construido con láminas apiladas de acero de alta permeabilidad magnética, y en sus polos o dientes se enrollan los devanados de cobre que forman las bobinas. Cuando el driver aplica corriente a esas bobinas en una secuencia específica, cada polo se convierte en un electroimán que atrae al rotor hacia una posición determinada.
Las bobinas se agrupan en fases: un motor de dos fases tiene dos grupos de bobinas independientes, y la secuencia en que se activan es lo que produce el movimiento escalonado. La cantidad de polos del estator, combinada con los dientes del rotor, define cuántos pasos puede dar el motor por revolución completa.
El rotor: imán permanente o reluctancia variable
El rotor es la parte giratoria. Su diseño varía según el tipo de motor: en los de imán permanente, el rotor lleva imanes que son atraídos directamente por los polos del estator. En los de reluctancia variable, el rotor es una pieza de hierro con dientes que no está magnetizada, pero que se desplaza para minimizar la resistencia magnética del circuito. El tipo más extendido, el motor híbrido, combina ambos principios para lograr mayor precisión y torque.
¿Cómo funciona un motor paso a paso paso a paso?
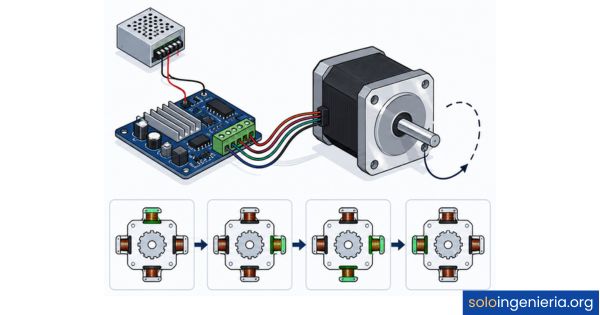
El funcionamiento se basa en un principio magnético muy directo: las bobinas del estator se activan en una secuencia ordenada, y el rotor se mueve para alinearse con los polos activos en cada momento. Cuando una bobina se activa, crea un campo magnético que atrae al rotor. Al desactivarla y activar la siguiente, el rotor avanza un paso más.
- El controlador genera un pulso eléctrico y lo envía al driver del motor.
- El driver activa la bobina correspondiente de la fase indicada en la secuencia.
- El campo magnético resultante atrae al rotor, que se desplaza hasta el nuevo punto de equilibrio.
- La bobina anterior se desactiva y la siguiente se activa, provocando otro paso en la misma dirección.
- El proceso se repite tantas veces como pasos necesite el movimiento programado.
El papel del driver en el movimiento
El driver es el intermediario entre el controlador (que puede ser un microcontrolador, un PLC o un ordenador) y el motor. Su función es traducir señales digitales de baja potencia en corrientes capaces de activar las bobinas del motor en la secuencia y el orden correctos. Sin driver, el motor no puede funcionar.
Los drivers modernos integran protecciones de sobrecorriente, control de micropasos y, en algunos casos, operación en lazo cerrado mediante un encoder. Conectar el motor directamente a una fuente sin el driver adecuado puede sobrecalentar y dañar los devanados. Si quieres profundizar en cómo se mide y retroalimenta la posición angular, la sección sobre el encoder rotativo explica ese mecanismo en detalle.
Ángulo de paso y pasos por revolución
El ángulo de paso define cuántos grados avanza el rotor con cada pulso. El valor más habitual en los motores de uso general es 1,8° por paso, lo que equivale a 200 pasos para completar una revolución de 360°. También existen motores con ángulos de paso de 0,9°, que dan 400 pasos por vuelta y ofrecen mayor resolución.
Conocer el ángulo de paso es el primer dato que necesitas para calcular el movimiento lineal o angular de un sistema. Si tu aplicación mueve un husillo con cierto paso de rosca, puedes convertir directamente los pasos del motor en milímetros de desplazamiento, sin necesidad de medir nada durante la operación.
Tipos de motores paso a paso
No todos los motores paso a paso son iguales. El diseño interno del rotor determina en buena medida las características de cada uno: su precisión, su torque, su coste y sus aplicaciones más adecuadas. Existen tres familias principales, y cada una responde a necesidades diferentes.
Motor de imán permanente
En este diseño, el rotor lleva imanes permanentes que interactúan con los campos generados en el estator. Es el tipo más sencillo y económico. Ofrece un buen par de retención incluso cuando las bobinas no están energizadas, lo que es útil cuando el sistema necesita mantener una posición sin consumir corriente continuamente. Su resolución angular es menor que la de los otros tipos, por lo que suele usarse en aplicaciones donde la precisión no es extrema.
Motor de reluctancia variable
El rotor de este motor no tiene imanes: es una pieza cilíndrica de hierro con dientes que se mueve para minimizar la resistencia al flujo magnético del circuito. Esa propiedad se llama reluctancia, y el motor aprovecha su tendencia natural a reducirla para generar el movimiento. Permite velocidades de paso más altas, pero su par es inferior al de los otros tipos y no mantiene la posición cuando las bobinas se desactivan.
Motor híbrido
El motor híbrido combina el rotor con imán permanente de un tipo y los dientes ferrosos del otro. El resultado es un motor con mayor resolución angular, mejor torque y más suavidad de movimiento que cualquiera de los tipos anteriores por separado. El ángulo de paso más habitual en los híbridos es 1,8°, lo que da 200 pasos por revolución. Son los más utilizados en aplicaciones industriales como máquinas CNC e impresoras 3D.
Modos de excitación y control
La forma en que el driver activa las bobinas del motor determina la resolución, el torque y la suavidad del movimiento. Existen tres modos principales de excitación, y cada uno ofrece un equilibrio diferente entre esas tres variables. Elegir el modo correcto depende de lo que necesite tu aplicación.
Paso entero
En este modo, el driver activa una o dos bobinas a la vez siguiendo la secuencia básica de cuatro conmutaciones. Cada conmutación desplaza el rotor el ángulo de paso completo definido por el fabricante. Es el modo más simple y el que ofrece mayor torque por paso, pero también el que produce el movimiento más brusco entre posiciones, lo que puede generar vibraciones a bajas velocidades.
Medio paso
El medio paso alterna entre activar una sola bobina y activar dos simultáneamente. El resultado es que el rotor avanza la mitad del ángulo de paso en cada conmutación, duplicando la resolución disponible. Un motor de 1,8° en modo paso entero da 200 pasos por vuelta, pero en modo medio paso da 400. El movimiento es más suave, aunque el torque varía ligeramente entre un paso y el siguiente.
Micropaso
El micropaso es el modo más avanzado. El driver controla la corriente en cada bobina con modulación de ancho de pulso (PWM) para que el rotor se detenga en posiciones intermedias entre los pasos completos. Dependiendo del driver y la configuración, el ángulo de paso puede dividirse en fracciones de 1/8, 1/16, 1/32 o incluso 1/256. Eso se traduce en un movimiento muy fluido y una resolución mucho mayor, ideal para impresoras 3D y equipos de precisión.
| Modo | Pasos/rev. (motor 1,8°) | Torque | Suavidad | Aplicación típica |
|---|---|---|---|---|
| Paso entero | 200 | Máximo | Baja | Movimientos rápidos con carga alta |
| Medio paso | 400 | Media | Media | Posicionamiento general |
| Micropaso (1/16) | 3.200 | Reducido | Alta | Impresión 3D, CNC de precisión |
¿En qué aplicaciones se usan los motores paso a paso?
Los motores paso a paso están en más dispositivos de los que imaginas. Su capacidad para posicionarse con exactitud sin sensores adicionales los hace la opción natural en cualquier sistema donde el movimiento deba ser controlado, repetible y económico de implementar. A continuación, algunos de los campos donde más se utilizan.
Controlan los ejes X, Y y Z con resolución de micropaso para reproducir geometrías complejas con alta fidelidad.
Mueven articulaciones y plataformas en brazos robóticos y sistemas de ensamble donde cada posición debe ser exacta.
Bombas de infusión, mesas de posicionamiento y equipos de imagen utilizan este motor por su repetibilidad y silencio.
El cabezal de impresión y el sensor de un escáner se desplazan paso a paso para garantizar alineación exacta en cada línea.
Válvulas proporcionales, dosificadores y mesas de indexado integran motores paso a paso como parte de los tipos de actuadores mecatrónicos más usados en líneas de producción.
El seguimiento astronómico y el enfoque automático de objetivos fotográficos requieren pequeños pasos precisos y sin vibraciones.
Ventajas y desventajas de los motores paso a paso
Como cualquier componente de un sistema mecatrónico, el motor paso a paso no es la solución perfecta para todo. Tiene puntos fuertes que lo hacen insustituible en ciertas condiciones, y limitaciones que, si no se consideran, pueden llevar a un diseño deficiente. Conocerlos te ayuda a elegir el motor correcto para cada proyecto.
Ventajas principales
- Control de posición sin sensor: No necesita encoder ni resolver para saber dónde está, lo que simplifica el hardware y reduce el coste del sistema.
- Alta repetibilidad: Ejecuta el mismo movimiento con el mismo resultado en cada ciclo, siempre que la carga no supere el par del motor.
- Par de mantenimiento: Cuando las bobinas están energizadas y el motor está parado, mantiene la posición sin consumir energía adicional de un freno externo.
- Compatibilidad con microcontroladores: Se integra fácilmente con Arduino, Raspberry Pi o cualquier PLC mediante un driver estándar y señales de pulso simples.
- Coste reducido: Son motores económicos y ampliamente disponibles en distintos tamaños y formatos estandarizados como NEMA 17 y NEMA 23.
Limitaciones que debes considerar
- Pérdida de pasos por sobrecarga: Si la carga supera el par disponible, el motor pierde pasos y el sistema pierde la referencia de posición sin saberlo.
- Resonancia a bajas velocidades: En el modo de paso entero, las vibraciones pueden generar resonancias que reducen el par efectivo en rangos de frecuencia específicos.
- Eficiencia energética limitada: Las bobinas consumen corriente incluso en reposo para mantener la posición, lo que genera calor innecesario en aplicaciones de larga duración.
- Par decae con la velocidad: A diferencia de otros motores, el par disponible disminuye conforme aumenta la velocidad de rotación, lo que limita su uso a velocidades moderadas.
Dentro del ecosistema de la ingeniería mecatrónica, el motor paso a paso convive con otros actuadores que compensan algunas de sus limitaciones. Comparar sus características con las de otros dispositivos similares te ayuda a tomar mejores decisiones de diseño.
Preguntas frecuentes
¿Qué diferencia hay entre un motor paso a paso y un servomotor?
La diferencia principal está en la retroalimentación. Un motor paso a paso opera en lazo abierto: el controlador envía pulsos y da por hecho que el motor los ejecuta correctamente, sin verificarlo. Un servomotor, en cambio, incorpora un encoder o resolver que mide la posición real del eje en todo momento y corrige cualquier error. Eso hace que el servomotor sea más preciso bajo cargas variables, pero también más complejo y costoso de implementar. Puedes conocer más sobre este tipo de dispositivo en el artículo sobre servomotores.
¿Cuántos pasos necesita un motor paso a paso para dar una vuelta completa?
Depende del ángulo de paso del motor. El modelo más común, con un ángulo de paso de 1,8°, necesita exactamente 200 pasos para completar una revolución de 360°. Los motores con ángulo de paso de 0,9° requieren 400 pasos por vuelta. Cuando se usa el modo micropaso, el número de pasos se multiplica según la subdivisión configurada en el driver: un motor de 1,8° con micropaso 1/16 necesita 3.200 pasos por vuelta.
¿Qué es el ángulo de paso de un motor paso a paso?
El ángulo de paso es el desplazamiento angular exacto que realiza el rotor cada vez que el driver le envía un pulso. Es un parámetro fijo del diseño del motor, determinado por el número de polos del estator y los dientes del rotor. Este valor es el punto de partida para cualquier cálculo de posicionamiento: si conoces el ángulo de paso y el número de pulsos enviados, puedes calcular con precisión cuántos grados o vueltas ha girado el eje, sin necesidad de ningún sensor adicional.
¿Para qué sirve el driver en un motor paso a paso?
El driver es el componente electrónico que recibe las señales de pulso del controlador y las convierte en las corrientes necesarias para activar las bobinas del motor en el orden correcto. Sin él, el controlador no puede comunicarse directamente con el motor porque las señales lógicas de un microcontrolador no tienen la potencia suficiente para energizar los devanados. El driver también gestiona el modo de excitación —paso entero, medio paso o micropaso— y protege al motor frente a sobrecorrientes y sobrecalentamiento.
¿Cuál es el tipo de motor paso a paso más usado en industria?
El motor híbrido es el más extendido en aplicaciones industriales y de automatización. Combina la estructura de imán permanente con dientes ferrosos en el rotor, lo que le permite ofrecer mayor precisión, mayor torque y menor ángulo de paso que los otros tipos. Su formato estandarizado NEMA facilita la integración en sistemas existentes. Se encuentra habitualmente en máquinas CNC, fresadoras, tornos de control numérico, impresoras 3D industriales y sistemas de posicionamiento de laboratorio.
¿Pueden los motores paso a paso funcionar sin sensor de posición?
Sí, y esa es precisamente una de sus principales ventajas frente a otros tipos de motor. Al operar en lazo abierto, el sistema asume que cada pulso enviado corresponde a un paso ejecutado correctamente. Esto funciona bien cuando la carga es estable y predecible. Sin embargo, si la carga supera el par disponible en algún momento, el motor puede perder pasos sin que el controlador lo detecte. En aplicaciones críticas donde eso no es aceptable, se añade un encoder externo para verificar la posición real.
¿Qué es el micropaso y para qué se utiliza?
El micropaso es un modo de control en el que el driver divide el ángulo de paso del motor en fracciones muy pequeñas, modulando la corriente de cada bobina mediante PWM. En lugar de saltar de una posición a la siguiente, el rotor se mueve de forma casi continua y muy suave. Esto reduce las vibraciones, minimiza el ruido mecánico y aumenta enormemente la resolución del sistema. Es el modo preferido en impresión 3D, equipos de metrología y cualquier aplicación donde la calidad del movimiento sea prioritaria.
Conclusión
Los motores paso a paso son dispositivos electromecánicos que combinan simplicidad, precisión y control directo de posición en un formato compacto y económico. Su principio de funcionamiento, basado en la activación secuencial de bobinas, les permite moverse con exactitud sin depender de sensores externos, lo que los convierte en una herramienta versátil dentro de la mecatrónica y la automatización.
Ahora que conoces sus tipos, sus componentes internos y sus modos de excitación, puedes aplicar ese conocimiento de forma práctica: elegir el tipo correcto según tu carga y resolución requerida, configurar el modo de micropaso cuando la suavidad del movimiento importe o reconocer cuándo las limitaciones del lazo abierto hacen necesaria una solución alternativa.
Hay mucho más por explorar alrededor de los actuadores, los sensores y los sistemas de control que hacen posible la mecatrónica moderna. En este sitio web encontrarás contenido que te ayuda a construir ese conocimiento paso a paso, con la misma claridad y profundidad que acabas de experimentar aquí.
Sigue aprendiendo:

Libros de mecatrónica recomendados para estudiantes

Software de simulación mecatrónica: Guía completa

Tipos de sensores mecatrónicos y su función en cada sistema

Proyectos de mecatrónica caseros que puedes construir
Servomotores: El secreto detrás de cada movimiento exacto

Retos actuales de la ingeniería mecatrónica

¿Cómo iniciar un proyecto de mecatrónica desde cero?

Kits educativos de mecatrónica: ¿Cómo elegir?