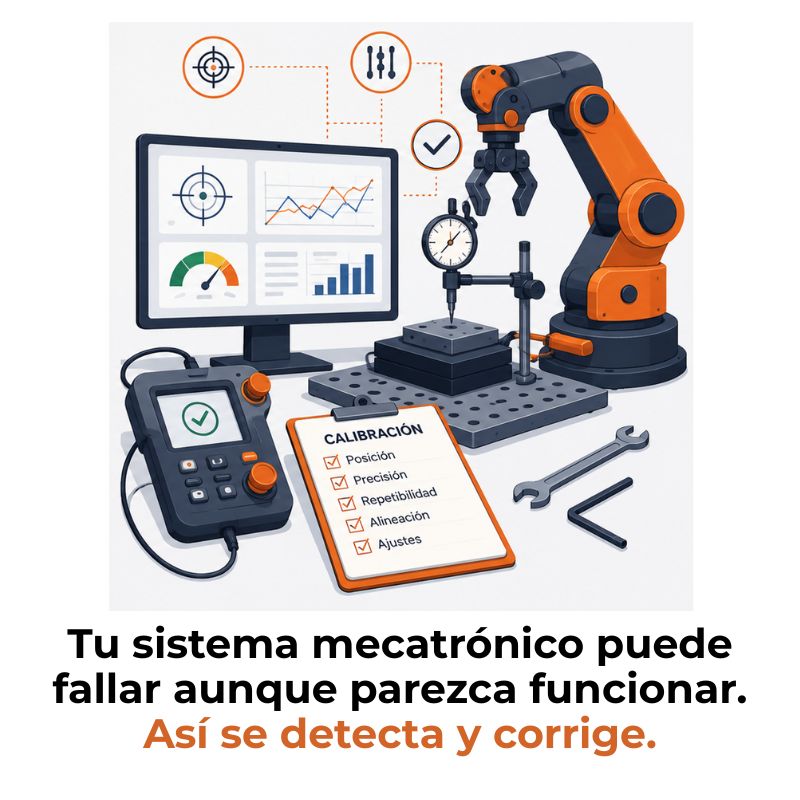
Probar y calibrar un sistema mecatrónico implica verificar que cada componente y subsistema responde con precisión dentro de los parámetros definidos. El proceso parte de pruebas individuales, avanza por la integración de subsistemas y culmina con la validación del sistema completo. Calibrar, por su parte, garantiza que los sensores e instrumentos midan con exactitud. Ambos procesos son distintos, pero se complementan durante todo el ciclo de desarrollo.
¿Qué significa probar y calibrar un sistema mecatrónico?
Probar un sistema mecatrónico significa verificar que cada parte del sistema —sus sensores, actuadores, controladores y la comunicación entre ellos— responde según los parámetros definidos durante el diseño. Calibrar, en cambio, es un proceso más específico: consiste en comparar las mediciones del sistema con un estándar de referencia conocido y ajustarlo para que sus lecturas sean exactas y repetibles.
Aunque ambos términos se usan juntos, tienen propósitos distintos. La prueba evalúa el comportamiento funcional del sistema completo o de sus partes. La calibración se centra en la exactitud de los instrumentos de medición, especialmente los sensores. Un sistema puede superar todas las pruebas funcionales y aun así entregar datos erróneos si sus sensores no están bien calibrados.
Diferencia entre prueba, verificación y calibración
Estos tres conceptos conviven en el proceso de desarrollo mecatrónico y es habitual confundirlos. La prueba evalúa el comportamiento del sistema frente a unos requisitos definidos. La verificación confirma que el sistema fue construido correctamente según las especificaciones del diseño. La calibración, por su parte, establece la relación entre las lecturas de un instrumento y los valores reales de la magnitud que mide, usando un patrón certificado.
¿Por qué es necesario calibrar los sensores de un sistema mecatrónico?
Los sensores son el punto de entrada de información en cualquier sistema mecatrónico. Si un sensor entrega lecturas inexactas, el controlador toma decisiones basadas en datos incorrectos, lo que genera errores que se propagan a todo el sistema. Calibrar los sensores garantiza que la información que llega al controlador refleje la realidad física con la menor desviación posible. Sin esa exactitud, incluso un algoritmo de control perfecto produce resultados deficientes.
Además, los sensores derivan con el tiempo: las condiciones ambientales, el desgaste físico y los ciclos de operación afectan gradualmente su comportamiento. Por eso la calibración no es un evento único, sino una práctica periódica que mantiene la confiabilidad del sistema a lo largo de su vida útil. La frecuencia depende del tipo de sensor, las condiciones de operación y las normas aplicables al sector industrial en cuestión.
Fases del proceso de prueba en sistemas mecatrónicos
El proceso de prueba de un sistema mecatrónico no comienza cuando el sistema está terminado. Se estructura en fases progresivas que avanzan desde los componentes individuales hasta el sistema integrado. Este enfoque permite detectar errores en la etapa más temprana y menos costosa posible, evitando que un fallo puntual se amplifique en las etapas siguientes.
Pruebas a nivel de componente
El punto de partida es siempre el componente individual. Aquí se comprueba que cada elemento —un sensor de temperatura, un motor paso a paso o un microcontrolador— responde correctamente cuando se le aplican las señales de entrada previstas en el diseño. Esta fase permite localizar defectos de fabricación o de configuración antes de que el componente se integre con el resto del sistema. Detectar un fallo en esta etapa es significativamente menos costoso que hacerlo después.
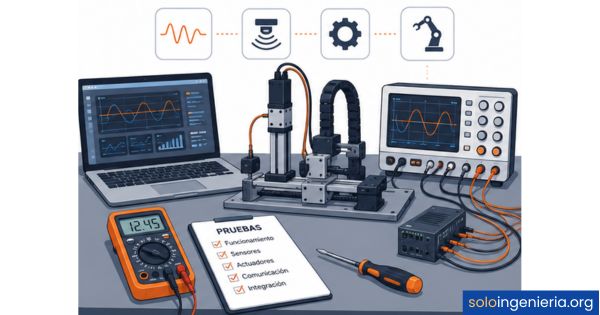
Las pruebas a nivel de componente incluyen la medición de parámetros eléctricos, la respuesta en frecuencia de actuadores, el comportamiento de sensores ante variaciones controladas de la magnitud que miden y la verificación de los rangos de operación declarados por el fabricante. Todo resultado se documenta para que pueda compararse en etapas posteriores y sirva de referencia en futuras calibraciones.
Pruebas de integración entre subsistemas
Una vez que cada componente ha sido validado de forma individual, el siguiente paso consiste en comprobar cómo se comportan al trabajar juntos. Las pruebas de integración detectan incompatibilidades que no son visibles cuando los componentes operan por separado: retardos en la comunicación, conflictos entre señales, interferencias electromagnéticas o diferencias en los tiempos de respuesta entre subsistemas mecánicos, eléctricos y de control.
En esta fase cobra especial importancia la verificación de los protocolos de comunicación entre el controlador y los periféricos. Un bus de datos que no opera a la velocidad correcta, o una señal de retroalimentación que llega con retardo, puede desestabilizar el lazo de control. Por eso, cada interfaz entre subsistemas se prueba de forma sistemática antes de avanzar a la validación global.
Pruebas de sistema completo
La fase final reúne todos los subsistemas en un único entorno de prueba y somete al sistema mecatrónico a condiciones que simulan, o replican directamente, su entorno de operación real. El objetivo es validar que el sistema cumple los requisitos globales de desempeño, incluyendo los casos límite y los escenarios de fallo. Aquí se evalúan parámetros como la precisión total del sistema, la estabilidad del control en lazo cerrado, los tiempos de respuesta y el comportamiento ante perturbaciones externas.
Esta fase también es el momento para confirmar que el sistema soporta las condiciones ambientales previstas: temperatura, humedad, vibraciones o variaciones de tensión. Si el sistema supera estas pruebas sin desviarse de los parámetros definidos, se considera validado y está listo para la siguiente etapa, ya sea el prototipado final o la producción.
¿Qué tipos de pruebas se aplican a un sistema mecatrónico?
En el desarrollo de sistemas mecatrónicos existe una metodología bien establecida que organiza las pruebas según el nivel de abstracción del sistema en ese momento. Las tres modalidades principales son MIL (Model-in-the-Loop), SIL (Software-in-the-Loop) e HIL (Hardware-in-the-Loop), y cada una se aplica en una etapa distinta del ciclo de desarrollo. Esta progresión permite validar el sistema de forma gradual, reduciendo riesgos y costes antes de llegar al hardware físico definitivo. Los sistemas mecatrónicos modernos prácticamente exigen este enfoque estructurado para garantizar su fiabilidad.
Pruebas MIL: modelo en bucle
Las pruebas MIL se realizan cuando el sistema aún no existe físicamente. Tanto la planta como el controlador se representan como modelos matemáticos, y la simulación evalúa si el concepto de control propuesto funciona de forma teórica. Su principal ventaja es que permite explorar múltiples configuraciones de diseño sin ningún coste de fabricación ni riesgo físico. Herramientas como MATLAB/Simulink o Modelica son las más utilizadas en esta etapa, y el software de simulación mecatrónica ha evolucionado mucho para cubrir esta fase con gran precisión.
Pruebas SIL: software en bucle
En la etapa SIL, el código de control real —generado o escrito a mano— se ejecuta junto a un modelo simulado de la planta. A diferencia de MIL, aquí ya se trabaja con el código que se desplegará en el hardware final, lo que permite detectar errores lógicos, desbordamientos de memoria y comportamientos inesperados del software antes de que el hardware exista. Las pruebas SIL no tienen restricciones de tiempo real, lo que permite usar modelos de mayor complejidad y simular situaciones de fallo difíciles de recrear físicamente.
Pruebas HIL: hardware en bucle
Las pruebas HIL representan el nivel más cercano a la realidad antes de construir el prototipo físico definitivo. El hardware real del sistema de control —por ejemplo, una unidad de control electrónico— opera contra una planta simulada en tiempo real. Esto permite validar el comportamiento del hardware y el software juntos bajo condiciones que imitan el entorno de operación real, incluyendo perturbaciones y casos de fallo extremo. La restricción de tiempo real es la diferencia más relevante respecto a SIL: el simulador debe responder a la misma velocidad que lo haría el sistema físico.
Procedimiento de calibración paso a paso
Calibrar un instrumento dentro de un sistema mecatrónico sigue un proceso estructurado que se aplica tanto a sensores individuales como a sistemas de medición completos. El objetivo de cada paso es garantizar que las lecturas del instrumento sean trazables a un estándar reconocido internacionalmente y que las desviaciones queden documentadas con su incertidumbre asociada. A continuación se describen las etapas fundamentales de este proceso.
Selección del estándar de referencia
El estándar de referencia es la base de cualquier calibración. Debe tener una precisión superior a la del instrumento que se calibra y estar trazado al Sistema Internacional de Unidades (SI) a través de organismos acreditados. En la práctica, los laboratorios utilizan patrones que han sido calibrados por institutos nacionales de metrología, lo que garantiza una cadena de trazabilidad ininterrumpida desde el instrumento de trabajo hasta el estándar internacional. Elegir un patrón inadecuado invalida todo el proceso desde el primer paso.
Comparación y ajuste de lecturas
La comparación se realiza midiendo el mismo valor con el patrón y con el instrumento a calibrar, en varios puntos del rango de operación. El resultado es la curva de calibración, que muestra la relación entre el valor real y la lectura del instrumento. Si la desviación en algún punto supera la tolerancia permitida, se procede al ajuste. En sensores digitales, este ajuste puede realizarse por software; en instrumentos analógicos, requiere una intervención física. Tras el ajuste, se repite la comparación para verificar que las lecturas corregidas están dentro del margen aceptable.
Registro y certificación de resultados
El cierre del proceso de calibración es siempre documental. Se emite un certificado de calibración que incluye las condiciones ambientales durante la medición, los valores obtenidos, las desviaciones detectadas, los ajustes realizados y la incertidumbre asociada. Este documento es la prueba formal de que el instrumento opera dentro de los márgenes aceptables y autoriza su uso en producción o en entornos regulados. Sin este registro, el proceso carece de validez técnica y no puede ser auditado.
Herramientas y software usados en pruebas y calibración
El proceso de prueba y calibración de un sistema mecatrónico se apoya en herramientas específicas para cada etapa. En la fase de simulación y pruebas MIL/SIL, los entornos más utilizados son MATLAB/Simulink y Modelica, que permiten modelar la planta, el controlador y el entorno de operación dentro de un mismo espacio de trabajo. Para las pruebas HIL, plataformas como dSPACE o Speedgoat proporcionan el hardware de tiempo real que conecta el modelo simulado con el controlador físico. Estas herramientas son ampliamente usadas en sectores como la automoción, la robótica y la aeronáutica.
En calibración, los instrumentos de referencia varían según la magnitud que se mide: multímetros de alta precisión para señales eléctricas, bloques patrón para dimensiones mecánicas, termómetros de referencia para temperatura y acelerómetros de referencia para vibraciones. Todos deben contar con certificados de calibración vigentes emitidos por laboratorios acreditados. El prototipado mecatrónico también es una etapa donde estas herramientas de validación resultan indispensables para confirmar que el prototipo se comporta según el modelo.
Errores comunes al probar y calibrar un sistema mecatrónico
Conocer los errores más frecuentes en este proceso te ayuda a evitarlos desde el principio y a interpretar correctamente los resultados de tus pruebas. Muchos problemas que aparecen tarde en el desarrollo tienen su origen en decisiones mal tomadas durante las etapas de prueba y calibración. Los componentes de sistemas mecatrónicos tienen tolerancias específicas que deben respetarse durante todo el proceso para obtener resultados fiables.
Otro error que suele pasarse por alto es no controlar las condiciones ambientales durante la calibración. La temperatura, la humedad y las vibraciones del entorno afectan directamente las lecturas de muchos sensores. Calibrar un instrumento en condiciones ambientales distintas a las de su operación habitual puede generar una curva de calibración que no refleja su comportamiento real en campo. Por eso, siempre que sea posible, la calibración debe realizarse en condiciones lo más próximas posible al entorno de uso.
También ocurre con frecuencia que las pruebas se realizan en condiciones nominales, pero se omiten los casos límite y los escenarios de fallo. Un sistema mecatrónico puede funcionar perfectamente bajo condiciones ideales y comportarse de forma inesperada ante una perturbación, una señal fuera de rango o una pérdida temporal de alimentación. Diseñar los planes de prueba para incluir esos casos extremos es lo que distingue una validación completa de una superficial. Entender bien la ingeniería mecatrónica como disciplina integrada ayuda a anticipar esos escenarios desde la fase de diseño.
Preguntas frecuentes
¿Cuál es la diferencia entre verificación y calibración en mecatrónica?
La verificación comprueba que el sistema fue construido según las especificaciones del diseño; es decir, responde a la pregunta «¿se construyó correctamente?». La calibración, en cambio, establece la relación entre las lecturas de un instrumento y los valores reales de la magnitud que mide, usando un patrón certificado. La verificación puede hacerse sin un patrón externo; la calibración siempre requiere uno con trazabilidad a un estándar reconocido. Ambos procesos son complementarios y necesarios en el ciclo de desarrollo de cualquier sistema mecatrónico.
¿Cuándo se debe calibrar un sistema mecatrónico?
La calibración debe realizarse antes de poner en operación el sistema por primera vez, después de cualquier intervención de mantenimiento que afecte a los sensores o instrumentos, y de forma periódica durante la vida útil del sistema. La frecuencia de calibración depende del tipo de sensor, la magnitud que mide, la severidad del entorno de operación y las normas del sector industrial en que opera el sistema. En entornos regulados, como la industria farmacéutica o la aeronáutica, la periodicidad puede estar definida por normativas específicas que deben respetarse sin excepción.
¿Qué es una prueba HIL y para qué sirve en mecatrónica?
Una prueba HIL (Hardware-in-the-Loop) es una técnica en la que el hardware de control real —por ejemplo, un microcontrolador o una unidad de control electrónico— opera contra un modelo de la planta que se ejecuta en tiempo real sobre un simulador. Su utilidad en mecatrónica es alta porque permite validar el comportamiento conjunto del hardware y el software antes de que el sistema físico completo esté disponible. Esto reduce el número de prototipos necesarios, acorta el tiempo de desarrollo y permite simular condiciones de fallo que serían difíciles o peligrosas de recrear en un sistema real.
¿Qué instrumentos se usan para calibrar sensores mecatrónicos?
Los instrumentos usados dependen directamente de la magnitud que el sensor mide. Para sensores de temperatura se usan termómetros de referencia o baños de temperatura controlada. Para sensores de presión, manómetros patrón. Para sensores de posición o desplazamiento, bloques patrón o interferómetros láser. Para sensores de señales eléctricas, multímetros de alta precisión o calibradores de señal. En todos los casos, el instrumento de referencia debe contar con un certificado de calibración vigente emitido por un laboratorio acreditado, lo que garantiza la trazabilidad de los resultados.
¿Qué normas regulan la calibración de sistemas mecatrónicos?
La norma más relevante a nivel internacional es la ISO/IEC 17025, que establece los requisitos generales para la competencia de los laboratorios de calibración y ensayo, incluyendo la documentación del método utilizado y la trazabilidad de los resultados. Para sectores específicos existen normas adicionales: ISO 9001 para sistemas de gestión de calidad, normas de la serie ISO 230 para máquinas herramienta y estándares VDA o IATF 16949 en la industria automotriz. El cumplimiento de estas normas no solo garantiza la calidad técnica, sino que también es requisito en muchos procesos de certificación y auditoría.
¿Cómo afecta una mala calibración al funcionamiento del sistema?
Una calibración deficiente hace que el controlador del sistema tome decisiones basadas en datos incorrectos. Si un sensor de posición entrega lecturas desplazadas respecto al valor real, el controlador compensará un error que no existe o ignorará uno que sí ocurre, lo que puede generar oscilaciones, inestabilidad del lazo de control o incluso daños en los actuadores. En sistemas de seguridad crítica, como los presentes en robótica colaborativa o vehículos autónomos, una mala calibración puede tener consecuencias mucho más serias. Por eso, la trazabilidad y la periodicidad de la calibración no son opcionales en sistemas que operan en entornos exigentes.
¿Qué es la trazabilidad en calibración mecatrónica?
La trazabilidad en calibración es la propiedad que permite relacionar el resultado de una medición con un patrón de referencia reconocido internacionalmente, a través de una cadena documentada e ininterrumpida de comparaciones. En términos prácticos, significa que el patrón con el que calibras tu sensor ha sido calibrado, a su vez, con un patrón de mayor precisión, y este con otro, hasta llegar al estándar nacional o internacional correspondiente. Sin trazabilidad, no puedes garantizar que tus mediciones sean comparables con las de cualquier otro laboratorio del mundo, lo que invalida los resultados en contextos de calidad, certificación o auditoría.
Conclusión
Probar y calibrar un sistema mecatrónico no es un paso final ni opcional: es un proceso estructurado que recorre todo el ciclo de desarrollo, desde los primeros modelos matemáticos hasta la validación del sistema físico completo. Cada fase cumple una función específica y los resultados de una alimentan a la siguiente, de modo que saltarse cualquiera de ellas compromete la confiabilidad del conjunto.
Ahora que conoces las fases del proceso de prueba, los tipos de pruebas MIL, SIL e HIL, el procedimiento de calibración paso a paso y los errores más frecuentes, puedes aplicar este conocimiento de forma directa: organiza tus pruebas en el orden correcto, elige los patrones de referencia adecuados, documenta cada resultado y establece los intervalos de recalibración desde el principio del proyecto. Esa disciplina marca la diferencia entre un sistema que simplemente funciona y uno que funciona con precisión comprobada.
Si te interesa seguir profundizando en este campo, este sitio web cuenta con más contenidos sobre ingeniería mecatrónica, diseño de sistemas, simulación y protocolos de validación que te ayudarán a consolidar tu comprensión y a dar los siguientes pasos con mayor seguridad.
Sigue aprendiendo:

Componentes de sistemas mecatrónicos

Programas CAD para mecatrónica: ¿Cuál elegir?

¿Dónde estudiar Ingeniería Mecatrónica en Latinoamérica?

Diferencia entre mecatrónica y electrónica

Tipos de actuadores mecatrónicos

¿Cuáles son las competencias de un ingeniero mecatrónico?

Prototipado mecatrónico: Valida tu diseño antes de fabricarlo

Retos actuales de la ingeniería mecatrónica