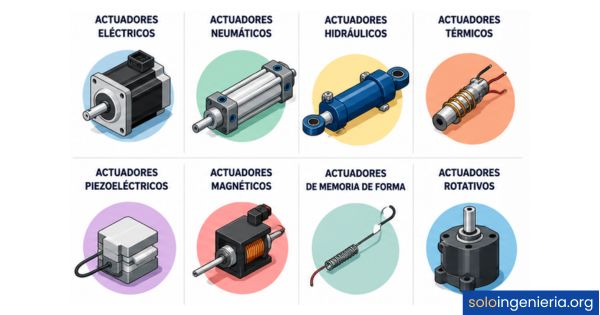
En mecatrónica, los actuadores son los dispositivos que transforman energía —eléctrica, neumática o hidráulica— en movimiento físico. Se clasifican principalmente en eléctricos, neumáticos e hidráulicos, aunque también existen tipos especiales como los piezoeléctricos y los solenoides. Conocer sus diferencias te permite seleccionar el más adecuado para cada aplicación.
¿Qué es un actuador en mecatrónica?
Un actuador es un dispositivo que transforma energía en movimiento o fuerza física sobre un sistema mecánico. En mecatrónica, su papel es ejecutar la acción que el controlador ordena: abrir una válvula, girar un eje, desplazar una plataforma o presionar un componente. Sin este elemento, cualquier sistema automatizado quedaría atrapado en el procesamiento de datos sin capacidad de actuar sobre el mundo físico.
Dicho de otro modo, el actuador es el puente entre la lógica de control y el movimiento real. Recibe una señal de salida del controlador y, a partir de ella, genera la fuerza o el desplazamiento necesario para completar una tarea específica dentro del proceso automatizado. Es el último eslabón en la cadena de acción de cualquier sistema mecatrónico.
Función del actuador dentro de un sistema mecatrónico
Dentro de la arquitectura de un sistema mecatrónico, el actuador ocupa la posición de salida. Los sensores recogen información del entorno, el controlador la interpreta y toma decisiones, y el actuador convierte esas decisiones en acciones físicas concretas: girar, empujar, frenar o desplazar. Esta división de responsabilidades es lo que permite que los sistemas automatizados operen con precisión y de forma repetible.
La eficiencia de un sistema mecatrónico depende en buena medida de qué tan bien se integra el actuador con el resto de los componentes. Un actuador mal seleccionado puede generar movimientos imprecisos, consumir más energía de la necesaria o requerir un mantenimiento excesivo. Por eso, entender su función es el primer paso antes de elegir el tipo correcto para cualquier aplicación.
Diferencia entre sensor, controlador y actuador
Aunque los tres componentes trabajan juntos, cada uno tiene un rol diferente y bien definido. El sensor percibe variables físicas como temperatura, posición o presión. El controlador analiza esa información y decide qué hacer. El actuador, finalmente, ejecuta la orden transformando energía en movimiento. Comprender esta separación ayuda a diagnosticar fallos y a diseñar sistemas más robustos desde el inicio.
Una forma sencilla de recordarlo: el sensor es el ojo del sistema, el controlador es el cerebro y el actuador es el músculo. Cada uno es necesario, pero solo el actuador produce el efecto visible sobre el proceso. Para profundizar en los dispositivos de percepción, puedes revisar los tipos de sensores mecatrónicos y entender cómo trabajan en conjunto con los actuadores.
Clasificación de los actuadores mecatrónicos
Los actuadores mecatrónicos se pueden clasificar desde dos perspectivas complementarias: según la fuente de energía que utilizan para generar movimiento y según el tipo de movimiento que producen. Estas dos clasificaciones no son excluyentes; un mismo actuador puede pertenecer a una categoría de cada criterio al mismo tiempo, lo que permite construir una visión más completa de sus características.
Clasificación según la fuente de energía
La fuente de energía define cómo el actuador genera la fuerza que necesita para operar. Esta clasificación es la más utilizada en mecatrónica porque determina directamente los requerimientos de infraestructura, la potencia disponible y el nivel de control que se puede alcanzar sobre el movimiento. Las tres categorías principales son los actuadores eléctricos, neumáticos e hidráulicos, aunque también existen tipos especiales basados en otros principios físicos.
Clasificación según el tipo de movimiento
Desde el punto de vista del movimiento, los actuadores se dividen en lineales, que generan desplazamiento en línea recta, y rotativos, que producen movimiento circular en torno a un eje. Esta distinción es clave al diseñar un sistema, porque el tipo de movimiento requerido por el mecanismo final condiciona directamente qué actuador puede usarse, independientemente de la fuente de energía elegida.
Actuadores eléctricos: los más usados en mecatrónica
Los actuadores eléctricos convierten energía eléctrica en movimiento mecánico mediante la interacción entre campos magnéticos y corrientes eléctricas. Son los más extendidos en mecatrónica por varias razones prácticas: permiten un control muy preciso de la velocidad, la posición y el par, se integran fácilmente con sistemas electrónicos y no requieren infraestructura de fluidos como los neumáticos o hidráulicos.
Motores de corriente continua (DC)
Los motores de corriente continua son uno de los actuadores más básicos y versátiles en sistemas mecatrónicos. Funcionan mediante la interacción entre un campo magnético fijo y una corriente eléctrica que fluye por el devanado del rotor. Su principal ventaja es que la velocidad de giro se controla fácilmente ajustando el voltaje de alimentación, lo que los hace ideales para aplicaciones donde se requiere regulación continua del movimiento.
Se usan frecuentemente en robots de bajo coste, vehículos de control remoto y pequeños mecanismos automatizados. Para lograr control de posición, se combinan con sensores de retroalimentación como encóders. Si te interesa profundizar en este tipo de retroalimentación, la diferencia entre encoder incremental y absoluto es clave para entender cómo se cierra el lazo de control en estos sistemas.
Motores de corriente alterna (AC)
Los motores de corriente alterna se alimentan directamente de la red eléctrica industrial y se dividen en síncronos y asíncronos. Los asíncronos, también llamados de inducción, son los más comunes en entornos industriales porque son robustos, económicos y requieren poco mantenimiento al no tener escobillas de contacto. Los síncronos ofrecen mayor precisión de velocidad, ya que giran en sincronía exacta con la frecuencia de la red.
Su principal limitación es que el control de velocidad requiere componentes adicionales, como variadores de frecuencia, que ajustan la señal eléctrica antes de llegar al motor. A pesar de ese coste extra, son la opción preferida en maquinaria de producción continua, ventiladores industriales y sistemas de transporte de materiales donde la potencia y la durabilidad son prioritarias sobre la precisión milimétrica.
Motores paso a paso
Los motores paso a paso dividen una vuelta completa en incrementos discretos. Cada pulso eléctrico que recibe el motor produce un avance fijo —generalmente entre 0,9° y 1,8° por paso—, lo que permite controlar la posición sin necesitar un sensor de retroalimentación en muchas aplicaciones. Este funcionamiento en lazo abierto simplifica el diseño del sistema y reduce costes.
Son muy comunes en impresoras 3D, máquinas de corte CNC y plotters, donde el movimiento preciso y repetible es fundamental. Existen tres subtipos principales: de imanes permanentes, de reluctancia variable e híbridos. Los híbridos combinan características de los dos anteriores y ofrecen el mejor equilibrio entre par disponible y resolución de paso, siendo los más utilizados en aplicaciones de precisión.
Servomotores
Un servomotor es un sistema de actuación completo que integra un motor eléctrico, un sensor de posición y un circuito de control en un solo conjunto. Opera en lazo cerrado: el sistema compara constantemente la posición real del eje con la posición deseada y corrige el movimiento de forma continua para eliminar cualquier error. Esto le otorga una precisión de posicionamiento muy superior a la de otros tipos de actuadores eléctricos.
Se utilizan en brazos robóticos industriales, sistemas de control de vuelo, maquinaria de alta velocidad y cualquier aplicación donde el posicionamiento exacto sea crítico. Los servomotores sin escobillas de corriente alterna son los más demandados en la industria moderna porque combinan alta precisión, bajo mantenimiento y larga vida útil, superando a los modelos con escobillas en entornos de producción continua.
Actuadores neumáticos: aire comprimido como fuerza
Los actuadores neumáticos convierten la energía potencial del aire comprimido en trabajo mecánico. Cuando el aire a presión entra en un cilindro, empuja un émbolo y genera el movimiento. Son populares en líneas de ensamblaje y automatización industrial porque son rápidos, limpios, de bajo coste inicial y fáciles de mantener. Sin embargo, su precisión de posicionamiento es menor que la de los eléctricos y dependen de una fuente de aire comprimido constante.
Cilindro de simple efecto
El aire actúa solo en un sentido. El retorno se produce por la fuerza de un resorte interno. Se usa cuando solo se necesita fuerza en una dirección del ciclo.
Cilindro de doble efecto
El aire actúa en ambos sentidos del movimiento. Permite controlar tanto el avance como el retroceso del émbolo y ofrece fuerza constante en las dos direcciones.
Motor neumático
Convierte el aire comprimido en movimiento rotativo continuo. Se utiliza en herramientas de mano, mecanismos de giro en líneas de producción y entornos con riesgo de explosión.
Cilindros de simple efecto
En un cilindro de simple efecto, el aire comprimido empuja el émbolo en una sola dirección, generalmente hacia afuera. El retorno al punto de origen ocurre por la acción de un resorte interno o por una fuerza externa. Son más económicos y sencillos que los de doble efecto, pero solo pueden aplicar fuerza útil en una dirección del ciclo, lo que limita su uso a aplicaciones donde solo se necesita empujar o sujetar en un sentido.
Cilindros de doble efecto
El cilindro de doble efecto utiliza aire comprimido en ambas cámaras del cilindro, una a cada lado del émbolo. Esto le permite aplicar fuerza tanto en el avance como en el retroceso, lo que lo convierte en el tipo más versátil y extendido en automatización industrial. Se encuentra en prensas, pinzas robóticas, actuadores de puertas automáticas y mecanismos de posicionamiento rápido en líneas de producción.
Motores neumáticos
A diferencia de los cilindros, que producen movimiento lineal, los motores neumáticos generan movimiento rotativo de forma continua a partir del flujo de aire comprimido. Su ventaja más destacada es la seguridad en ambientes con riesgo de explosión o incendio, ya que no generan chispas eléctricas durante su funcionamiento. Por eso se usan habitualmente en minería, pintura industrial y entornos donde los motores eléctricos representan un riesgo.
Actuadores hidráulicos: potencia para cargas pesadas
Los actuadores hidráulicos funcionan con fluidos a presión, generalmente aceite, para generar fuerzas mucho mayores que las que pueden producir los sistemas eléctricos o neumáticos del mismo tamaño. Son la opción preferida cuando la prioridad es la potencia bruta para mover cargas muy pesadas, como en maquinaria de construcción, prensas industriales y robots diseñados para tareas de alta exigencia física.
Su principal desventaja frente a los actuadores eléctricos es que requieren toda una infraestructura de soporte: bombas hidráulicas, depósitos de aceite, válvulas de control y tuberías. Esto incrementa el coste de instalación y el mantenimiento periódico. Además, las fugas de aceite representan un problema tanto de seguridad como de precisión en el control del movimiento.
Cilindros hidráulicos
El cilindro hidráulico es el componente más representativo de este tipo de actuadores. Al igual que el neumático, puede ser de simple o doble efecto, pero la diferencia fundamental está en el fluido utilizado: el aceite es incompresible, lo que permite transmitir fuerzas enormes con alta rigidez y control estable. Esta característica los hace insustituibles en aplicaciones como excavadoras, prensas de estampado y plataformas de elevación industrial.
Motores hidráulicos
Los motores hidráulicos convierten el flujo y la presión del aceite en movimiento rotativo. Se clasifican en dos grandes grupos según su principio de funcionamiento: los de engranajes, que son más simples y económicos, y los de pistón, que ofrecen mayor eficiencia y mejor control a velocidades variables. Son ideales cuando se necesitan altos pares de arranque, es decir, fuerza rotativa máxima desde el momento en que el sistema se pone en marcha, algo difícil de conseguir con motores eléctricos convencionales.
Actuadores especiales en sistemas mecatrónicos
Más allá de los tres grandes grupos, existen actuadores que operan sobre principios físicos distintos y que se utilizan en aplicaciones donde la precisión extrema, el tamaño reducido o las condiciones del entorno hacen inviable el uso de actuadores convencionales. Los solenoides, los piezoeléctricos y los músculos artificiales neumáticos son los más relevantes dentro del mundo mecatrónico actual.
Solenoides
Un solenoide es un actuador electromagnético lineal formado por una bobina que, al recibir corriente eléctrica, genera un campo magnético capaz de desplazar un núcleo metálico. El movimiento que produce es corto, rápido y binario: el núcleo se mueve hacia adentro o hacia afuera. Esto los hace perfectos para funciones de activación y desactivación rápida como cerraduras eléctricas, válvulas de control de fluidos y mecanismos de enclavamiento en maquinaria industrial.
Actuadores piezoeléctricos
Los actuadores piezoeléctricos se basan en el efecto piezoeléctrico: ciertos materiales, como el cuarzo o algunas cerámicas, se deforman ligeramente cuando se les aplica una tensión eléctrica. Aunque el desplazamiento que generan es muy pequeño —del orden de micrómetros— lo hacen con una precisión y velocidad de respuesta excepcionales. Por eso se usan en microscopios de barrido, sistemas de autofoco en óptica de alta precisión y aplicaciones aeroespaciales donde la tolerancia de error es mínima.
Músculos artificiales neumáticos
Los músculos artificiales neumáticos, también conocidos como actuadores de McKibben, son tubos flexibles que se contraen longitudinalmente al inflarse con aire comprimido. Imitan el comportamiento del músculo biológico y ofrecen una relación fuerza-peso muy alta con una estructura ligera y flexible. Se aplican principalmente en robótica blanda, prótesis y exoesqueletos, donde la interacción segura con el cuerpo humano es un requisito prioritario.
¿Cómo elegir el tipo de actuador correcto para tu proyecto?
Elegir un actuador no es una decisión arbitraria. Antes de seleccionar uno, debes analizar con claridad cuáles son los requerimientos reales del sistema: qué tipo de movimiento necesitas producir, qué fuerza o par se requiere, con qué velocidad debe operar y qué nivel de precisión es aceptable. Ningún tipo de actuador es universalmente superior; cada uno destaca en condiciones específicas y falla si se usa fuera de su rango adecuado.
Además de las características técnicas, también debes considerar el entorno donde operará el sistema: temperatura, humedad, presencia de gases inflamables o acceso a infraestructura eléctrica. Estos factores pueden descartar por completo ciertos tipos de actuadores antes de que hagas cualquier otro cálculo. Aprender a hacer esta selección forma parte del núcleo de la ingeniería mecatrónica aplicada al diseño real de sistemas.
Criterios de selección según la aplicación
Los criterios más importantes que guían la selección de un actuador son los siguientes. Evaluarlos en orden te ayuda a descartar opciones rápidamente y a concentrarte en las que realmente cumplen con lo que el sistema necesita:
- Tipo de movimiento requerido: Define si necesitas desplazamiento lineal, rotativo o una combinación de ambos. Esto determina la familia de actuadores que debes considerar desde el inicio.
- Fuerza o par necesario: Calcula la carga que el actuador debe mover o mantener. Un actuador subdimensionado falla; uno sobredimensionado eleva el coste innecesariamente.
- Precisión de posicionamiento: Si el sistema necesita posicionarse con tolerancias pequeñas, los eléctricos —especialmente servomotores— son la mejor opción. Para movimientos de punto a punto sin precisión fina, los neumáticos pueden ser suficientes.
- Velocidad de respuesta: Los neumáticos son muy rápidos para movimientos on/off. Los hidráulicos ofrecen fuerza a velocidades moderadas. Los eléctricos permiten controlar la velocidad con gran detalle.
- Disponibilidad de infraestructura: Si el entorno ya dispone de una red de aire comprimido, los neumáticos pueden ser más económicos de implementar. Si no hay compresor, el coste de instalación cambia el análisis.
- Condiciones del entorno: En ambientes con riesgo de explosión, los actuadores neumáticos son más seguros. En entornos limpios o de precisión, los eléctricos son preferibles.
Comparativa general de actuadores mecatrónicos
La siguiente tabla resume las principales diferencias entre los tres tipos de actuadores más comunes, para que puedas comparar sus características de un vistazo y orientar la elección según los requerimientos de tu sistema:
| Característica | Eléctrico | Neumático | Hidráulico |
|---|---|---|---|
| Fuente de energía | Electricidad | Aire comprimido | Fluido a presión |
| Potencia generada | Media | Baja-media | Muy alta |
| Precisión | Alta | Baja-media | Media |
| Velocidad de respuesta | Alta | Muy alta | Media |
| Mantenimiento | Bajo | Bajo | Alto |
| Coste de instalación | Medio | Bajo | Alto |
| Aplicación típica | Robótica, CNC | Líneas de ensamblaje | Maquinaria pesada |
Para conocer más sobre los componentes que trabajan junto a los actuadores en un sistema completo, puedes consultar el artículo sobre actuadores mecatrónicos, donde se profundiza en su arquitectura interna y sus principios de funcionamiento desde una perspectiva más amplia.
Preguntas frecuentes
¿Qué diferencia hay entre un actuador eléctrico y uno neumático?
La diferencia principal está en la fuente de energía y en las características del movimiento que producen. Un actuador eléctrico convierte corriente eléctrica en movimiento mediante campos magnéticos, lo que le permite un control muy preciso de velocidad, posición y par. Un actuador neumático, en cambio, utiliza aire comprimido para generar fuerza, lo que lo hace más rápido y sencillo, pero con menor capacidad de control fino sobre la posición. Los eléctricos son preferibles cuando la precisión importa; los neumáticos, cuando la velocidad y el coste son prioritarios.
¿Para qué se usan los actuadores mecatrónicos en la industria?
Los actuadores mecatrónicos se usan para ejecutar cualquier acción física dentro de un proceso automatizado: mover piezas en una línea de ensamblaje, abrir y cerrar válvulas, posicionar herramientas en máquinas CNC, operar brazos robóticos, controlar mecanismos de transporte y activar sistemas de seguridad. Son el componente que traduce la lógica de control en acción real, por lo que están presentes en prácticamente cualquier máquina industrial moderna, desde robots de soldadura hasta sistemas de empaquetado de alta velocidad.
¿Qué es un servomotor y cómo se diferencia de un motor paso a paso?
Un servomotor es un sistema de actuación en lazo cerrado que incorpora un motor, un sensor de posición y un controlador integrado. Ajusta continuamente su posición comparando el valor real con el deseado, lo que le da una precisión muy alta. Un motor paso a paso, en cambio, opera en lazo abierto: se mueve en incrementos discretos fijos sin verificar si llegó a la posición correcta. El servomotor es más preciso y potente, pero también más caro. El motor paso a paso es más económico y suficiente para muchas aplicaciones donde el error acumulado no representa un problema crítico.
¿Qué tipo de actuador ofrece mayor precisión de movimiento?
Los actuadores eléctricos, en particular los servomotores, son los que ofrecen mayor precisión de posicionamiento entre las categorías convencionales. Su funcionamiento en lazo cerrado permite corregir errores en tiempo real, lo que los hace ideales para aplicaciones de alta exigencia. En un rango diferente, los actuadores piezoeléctricos superan incluso a los servomotores en resolución de movimiento, operando con desplazamientos del orden de micrómetros, aunque su rango de movimiento total es muy reducido y su campo de aplicación es más especializado.
¿Cuándo conviene usar un actuador hidráulico en lugar de uno eléctrico?
Los actuadores hidráulicos son preferibles cuando la tarea requiere mover cargas muy pesadas con fuerzas que los actuadores eléctricos del mismo tamaño no pueden alcanzar. También son adecuados cuando se necesita un par de arranque muy alto y cuando la velocidad de posicionamiento no es tan crítica como la fuerza aplicada. En excavadoras, prensas industriales, plataformas de elevación pesada y maquinaria de construcción, los hidráulicos son insustituibles. Su desventaja frente a los eléctricos es el mayor coste de instalación y el mantenimiento periódico del sistema de fluidos.
¿Qué son los actuadores piezoeléctricos y en qué se aplican?
Los actuadores piezoeléctricos son dispositivos que aprovechan la propiedad de ciertos materiales de deformarse cuando reciben una tensión eléctrica. Esta deformación es mínima en distancia —apenas micrómetros—, pero ocurre con una velocidad de respuesta y una resolución que ningún otro tipo de actuador puede igualar. Se aplican en sistemas ópticos de alta precisión como autofoco de microscopios y telescopios, en cabezales de impresoras industriales de inyección de tinta, en sistemas de cancelación activa de vibraciones y en aplicaciones aeroespaciales donde la tolerancia de posicionamiento es extremadamente pequeña.
¿Cuál es la relación entre sensores y actuadores en mecatrónica?
Sensores y actuadores forman los dos extremos de cualquier sistema mecatrónico de control. Los sensores recogen información del entorno —posición, temperatura, velocidad, presión— y la envían al controlador. El controlador procesa esos datos y decide qué acción es necesaria. Los actuadores ejecutan esa acción. En sistemas de lazo cerrado, como los que usan servomotores, los sensores también miden el resultado de la acción del actuador y retroalimentan al controlador para corregir desviaciones, formando un ciclo continuo de medición, decisión y actuación.
Conclusión
Los actuadores mecatrónicos son el componente que transforma las órdenes del controlador en movimiento físico real. Existen varios tipos —eléctricos, neumáticos, hidráulicos y especiales—, cada uno con características propias que los hacen más adecuados para ciertos contextos. No hay un tipo universalmente superior; la clave está en entender qué exige cada aplicación y seleccionar el actuador que mejor responde a esos requerimientos.
A lo largo de este contenido has visto cómo se clasifican los actuadores, cuáles son sus principios de funcionamiento y qué criterios guían su selección. Puedes aplicar ese conocimiento desde el primer proyecto que diseñes: define el movimiento que necesitas, estima la fuerza requerida, evalúa el entorno y elige el tipo que encaje con esas condiciones. Ese proceso de selección es exactamente lo que hacen los ingenieros mecatrónicos en la práctica real.
Si quieres continuar construyendo tu base en esta disciplina, en este sitio web encontrarás más contenido sobre sensores, sistemas de control, componentes de automatización y otros temas que complementan lo que acabas de aprender. Cada concepto que dominas te acerca un paso más a entender cómo funcionan las máquinas inteligentes que te rodean.
Sigue aprendiendo:

¿Dónde estudiar Ingeniería Mecatrónica en Latinoamérica?

Aplicaciones de la mecatrónica en la industria

Historia de la mecatrónica: Origen y evolución

¿Quieres ser ingeniero mecatrónico? Esto debes saber

Tipos de sensores mecatrónicos y su función en cada sistema

Programas CAD para mecatrónica: ¿Cuál elegir?

Microcontroladores: El secreto detrás de las máquinas inteligentes

Kits educativos de mecatrónica: ¿Cómo elegir?