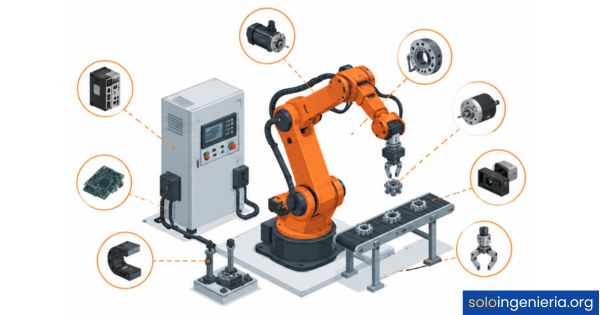
Un brazo robótico está formado por componentes mecatrónicos que combinan elementos mecánicos, electrónicos y de control en un mismo sistema. Entre ellos encontrarás la estructura física, los actuadores, los sensores, el sistema de transmisión y el controlador. Conocer cada uno te permite comprender cómo este dispositivo logra movimientos precisos, coordinados y repetibles en entornos industriales y educativos.
¿Qué es un brazo robótico desde la mecatrónica?
Un brazo robótico es un manipulador programable que replica los movimientos del brazo humano mediante la integración de sistemas mecánicos, electrónicos y de control. Desde la perspectiva de la ingeniería mecatrónica, no se trata solo de una estructura física: es un sistema donde cada subsistema depende de los demás para funcionar con precisión.
La mecatrónica convierte al brazo robótico en un sistema inteligente porque fusiona la mecánica estructural con la electrónica de potencia, los algoritmos de control y la programación en tiempo real. Sin esta integración, los movimientos serían imprecisos, lentos o directamente imposibles de coordinar de forma autónoma.
Diferencia entre un robot industrial y un manipulador robótico
Un robot industrial es un sistema completo y autónomo, diseñado para operar en entornos de producción sin intervención humana continua. Un manipulador robótico, en cambio, es el brazo en sí mismo: el conjunto de eslabones, articulaciones y el efector final que ejecuta la tarea física. Puede formar parte de un robot más grande o funcionar de manera independiente con su propio controlador.
La distinción importa porque define el alcance de los componentes que debes estudiar. Cuando hablas del brazo como manipulador, te enfocas en su cadena cinemática y en los elementos que la accionan. Cuando hablas del robot completo, sumas también el sistema de navegación, la interfaz con el operador y los protocolos de seguridad que regulan su funcionamiento en planta.
¿Por qué la mecatrónica integra las partes del brazo?
La mecatrónica no es la suma de mecánica más electrónica: es su integración desde el diseño. Esto significa que cada componente se elige y ajusta pensando en cómo interactuará con los demás, no de forma aislada. Un actuador mal seleccionado puede saturar el controlador; un sensor con baja resolución puede limitar la precisión de todo el sistema, aunque el resto de componentes sea de alta calidad.
Por eso, estudiar los componentes mecatrónicos de un brazo robótico implica entenderlos como un conjunto con lógica propia. Cada parte tiene una función técnica específica, pero su valor real aparece cuando trabaja sincronizada con las demás. Esa visión sistémica es precisamente el aporte central de la mecatrónica a la robótica moderna.
Estructura mecánica del brazo robótico
La estructura mecánica es el esqueleto visible del brazo robótico. Está formada por eslabones rígidos conectados entre sí mediante articulaciones, y es la responsable de transmitir y soportar las fuerzas que generan los actuadores durante el movimiento. Sin una estructura bien dimensionada, la precisión del sistema completo se ve comprometida desde la base.
Base y eslabones: la columna del sistema
La base es el punto de anclaje del brazo robótico. Se fija al suelo, a una plataforma o a una estructura auxiliar, y su rigidez es determinante: cualquier flexión de la base bajo carga se traduce directamente en errores de posicionamiento en el extremo del brazo. Por eso se fabrican con materiales de alta resistencia, como acero estructural o aluminio de perfil industrial.
Los eslabones son los segmentos rígidos que forman la cadena cinemática del brazo. Cada eslabón conecta dos articulaciones contiguas y actúa como palanca que transmite el movimiento desde el actuador hasta el extremo operativo. Su longitud y su sección transversal determinan el alcance del brazo y su capacidad de carga en cada configuración de trabajo.
Articulaciones y grados de libertad
Las articulaciones son las uniones entre eslabones y el elemento que permite el movimiento relativo entre ellos. Pueden ser de tipo rotacional —las más comunes en brazos industriales— o de tipo prismático, que generan desplazamientos lineales. Cada articulación añade un grado de libertad al sistema, y el número total de grados de libertad define cuántas posiciones y orientaciones puede alcanzar el efector final en el espacio.
Articulaciones rotacionales vs. prismáticas
| Tipo | Movimiento | Uso típico |
|---|---|---|
| Rotacional | Giro sobre un eje | Hombro, codo, muñeca |
| Prismática | Desplazamiento lineal | Extensión de alcance |
Muñeca y efector final
La muñeca es el conjunto de articulaciones ubicado al final de la cadena cinemática, justo antes del efector. Su función es orientar el efector en tres ejes: elevación, desviación lateral y giro axial. Una muñeca con tres grados de libertad propios otorga al brazo la capacidad de alcanzar cualquier orientación en el espacio, lo que resulta imprescindible en tareas de ensamblaje o soldadura de precisión.
El efector final, también conocido como gripper, es la herramienta que ejecuta la tarea específica del brazo. Puede tener forma de pinza para agarrar piezas, de ventosa para materiales lisos o de soplete para soldadura. A diferencia del resto de la estructura, el efector se diseña en función de la aplicación concreta, por lo que puede intercambiarse cuando cambia la tarea asignada al sistema.
Actuadores: los motores que dan movimiento
Los actuadores son los componentes encargados de convertir energía —eléctrica, hidráulica o neumática— en movimiento mecánico. Son los músculos del brazo robótico: sin actuadores, la estructura es estática y no puede ejecutar ninguna tarea. Su selección determina la velocidad, la fuerza y la precisión que el brazo puede alcanzar en cada articulación.
Tipos de actuadores usados en brazos robóticos
Existen tres grandes familias de actuadores en robótica, cada una con características que las hacen más adecuadas para determinados contextos. La elección depende del tipo de movimiento requerido, del entorno de trabajo y de la relación entre fuerza y velocidad que necesita el sistema.
- Actuadores eléctricos: Los más utilizados en brazos robóticos modernos. Ofrecen control preciso de posición y velocidad, bajo mantenimiento y buena relación entre tamaño y potencia. Los servomotores de corriente continua y los motores de pasos son los más representativos de esta categoría.
- Actuadores hidráulicos: Generan fuerzas muy elevadas en espacios compactos. Se usan en aplicaciones industriales pesadas donde la carga supera lo que un motor eléctrico puede manejar de forma eficiente. Su desventaja es la necesidad de un sistema de fluido con bombas, válvulas y tuberías.
- Actuadores neumáticos: Funcionan con aire comprimido y son más rápidos que los hidráulicos, aunque menos precisos. Se emplean en tareas simples y repetitivas donde la velocidad prima sobre el control fino de posición.
Servomotores y su papel en el control de posición
El servomotor es el actuador más habitual en brazos robóticos de precisión. A diferencia de un motor convencional, el servomotor incluye un sistema de retroalimentación integrado —generalmente un encoder— que informa al controlador sobre la posición angular real del eje en cada instante. Esto permite corregir desviaciones en tiempo real y garantizar que el brazo llegue exactamente al punto programado.
Internamente, un servomotor combina un motor eléctrico, una caja reductora para aumentar el par y reducir la velocidad, y el circuito de control que gestiona la retroalimentación. Esta combinación lo hace especialmente adecuado para articulaciones que requieren movimientos angulares repetibles con alta exactitud, como el hombro, el codo o la muñeca de un brazo industrial.
Sensores en un brazo robótico
Los sensores mecatrónicos son los órganos perceptivos del brazo robótico. Sin ellos, el sistema operaría en lazo abierto: ejecutaría movimientos sin saber si realmente llegó a la posición correcta ni si existe un obstáculo en su trayectoria. Los sensores cierran el lazo de control al aportar información del mundo real al controlador en tiempo real.
Sensores de posición y encoders
Los sensores de posición son los más utilizados en brazos robóticos articulados. Su función es medir el ángulo o el desplazamiento de cada articulación y enviar esa información al controlador. El encoder rotatorio es el tipo más frecuente: convierte el giro del eje en señales digitales que el controlador interpreta como posición angular con alta resolución.
Existen dos variantes principales: los encoders incrementales, que cuentan pulsos desde un punto de referencia, y los encoders absolutos, que indican la posición exacta del eje sin necesidad de un punto de inicio. En brazos robóticos industriales se prefieren los absolutos porque mantienen la referencia incluso tras un corte de energía, lo que evita recalibraciones al reiniciar el sistema.
Sensores de fuerza, proximidad y visión
Además de la posición, los brazos modernos incorporan sensores que perciben otras variables del entorno. Los sensores de fuerza y par se instalan en la muñeca o en el efector final, y permiten detectar cuánta presión ejerce el brazo sobre el objeto que manipula, lo que resulta esencial en tareas de ensamblaje delicado o en robótica colaborativa donde el brazo trabaja junto a personas.
- Sensores de proximidad: Detectan la presencia de objetos o personas en el entorno cercano sin necesidad de contacto físico. Tecnologías como el infrarrojo o el ultrasonido son las más habituales en esta función.
- Sensores de fuerza/par: Miden las fuerzas y momentos que actúan sobre el efector final. Permiten controlar la presión de agarre y detectar colisiones antes de que causen daño.
- Cámaras y visión artificial: Aportan información visual del entorno. Un sistema de visión integrado permite al brazo identificar piezas, verificar posiciones y adaptarse a variaciones en tiempo real sin reprogramación manual.
- Sensores de temperatura: Monitorizan el estado térmico de los actuadores y la electrónica para prevenir sobrecalentamientos que puedan dañar componentes críticos del sistema.
¿Cómo funciona el sistema de control de un brazo robótico?
El sistema de control es el cerebro operativo del brazo robótico. Su tarea es recibir la orden de movimiento programada, calcular la trayectoria óptima, enviar señales a cada actuador y verificar, mediante los sensores, que el movimiento se ejecutó correctamente. Sin el sistema de control, el brazo no puede coordinar sus articulaciones de forma simultánea ni corregir errores de posición durante la ejecución.
Controlador y unidad de procesamiento
El controlador es la unidad central de procesamiento del brazo robótico. Recibe instrucciones del programa de usuario y las traduce en señales de control para cada actuador. En robots industriales, este controlador suele ser un sistema embebido de alta velocidad capaz de procesar múltiples ejes de movimiento de forma simultánea, con tiempos de ciclo que pueden medirse en milisegundos.
A nivel de hardware, el controlador incluye procesadores dedicados, memoria para almacenar las trayectorias programadas y puertos de comunicación que conectan con los drivers de los actuadores, con los sensores y con la interfaz del operador. En aplicaciones educativas, plataformas como Arduino o Raspberry Pi cumplen esta función de forma simplificada, lo que las hace ideales para aprender los principios del control robótico.
Lazo abierto frente a lazo cerrado
Un sistema en lazo abierto ejecuta el movimiento programado sin verificar si el resultado fue el esperado. Es más simple y económico, pero acumula errores con el tiempo. Un sistema en lazo cerrado, en cambio, compara continuamente la posición real del brazo con la posición deseada y aplica correcciones automáticas si detecta una desviación. Este segundo enfoque es el estándar en brazos robóticos industriales de precisión.
Sistema de transmisión y fuente de energía
Entre el actuador y la articulación existe un sistema de transmisión que adapta la velocidad y el par del motor a las necesidades reales del movimiento. Sin transmisión, un motor pequeño no podría mover cargas pesadas ni mantener la precisión a bajas velocidades. Este subsistema actúa como intermediario que hace compatible la salida del actuador con las exigencias mecánicas del brazo.
Reductores, engranajes y correas
Los reductores son los elementos de transmisión más habituales en robótica industrial. Su función es reducir la velocidad de giro del motor y, como consecuencia, aumentar el par disponible en la articulación. En brazos de alta precisión se utilizan reductores de tipo armónico o ciclodal, que destacan por su alta relación de reducción en un volumen compacto y por su prácticamente nulo juego mecánico, lo que minimiza los errores de posicionamiento.
Las correas dentadas y las cadenas se emplean cuando se necesita transmitir movimiento entre ejes no colindantes o cuando el diseño requiere reducir el peso en la parte distal del brazo. Al alejar el actuador de la articulación, se reduce la inercia del sistema, lo que permite movimientos más rápidos y con menor consumo energético en cada ciclo de trabajo.
Tipos de fuentes de energía en brazos robóticos
- Energía eléctrica: La más utilizada en brazos robóticos modernos. Alimenta los servomotores, el controlador y los sensores. Es limpia, controlable y no requiere infraestructura adicional más allá de la instalación eléctrica industrial.
- Energía hidráulica: Se usa en brazos con requerimientos de fuerza muy elevados. Requiere una central hidráulica con bomba, depósito y válvulas de control. Aporta alta densidad de potencia, pero añade complejidad de mantenimiento.
- Energía neumática: Proviene de un compresor de aire. Es adecuada para actuadores lineales simples y herramientas de bajo torque. Su limitación principal es la dificultad de controlar posiciones intermedias con precisión.
Aplicaciones del brazo robótico en la industria
Los brazos robóticos están presentes en prácticamente todos los sectores industriales donde se requiere precisión, velocidad o repetitividad. En la industria automotriz, realizan tareas de soldadura, ensamblaje de motores y aplicación de adhesivos con márgenes de error de décimas de milímetro. En electrónica, colocan microcomponentes en placas de circuito impreso a velocidades que ningún operador humano podría sostener de forma continuada.
Más allá de la manufactura, los brazos robóticos se usan en cirugía de mínima invasión, en la manipulación de materiales peligrosos y en la exploración espacial. En todos estos contextos, la combinación de precisión mecánica, percepción sensorial y control inteligente que caracteriza a los sistemas mecatrónicos es lo que hace posible tareas que de otro modo resultarían inaccesibles o extremadamente riesgosas para las personas.
El correcto mantenimiento de sistemas mecatrónicos como los brazos robóticos es determinante para preservar su precisión y alargar su vida útil en entornos de producción exigentes. Revisiones periódicas de actuadores, encoders y sistemas de transmisión evitan averías que puedan interrumpir líneas de producción completas.
Preguntas frecuentes
¿Cuántos componentes tiene un brazo robótico?
Un brazo robótico completo integra varios subsistemas: la estructura mecánica (base, eslabones, muñeca y efector final), los actuadores en cada articulación, los sensores distribuidos por el sistema, el conjunto de transmisión y el controlador. En términos de piezas físicas individuales, el número varía ampliamente según la complejidad y los grados de libertad del brazo, pero en un robot industrial de seis ejes es habitual encontrar más de una docena de componentes principales, cada uno con sus propias subpartes mecánicas y electrónicas.
¿Cuál es la función del efector final en un brazo robótico?
El efector final es el componente que está en contacto directo con el objeto o la superficie sobre la que trabaja el brazo. Su función es ejecutar la tarea específica para la que fue diseñado el sistema: agarrar, soldar, pintar, atornillar o inspeccionar, entre otras. A diferencia del resto de componentes, que son generalmente fijos, el efector puede intercambiarse para adaptar el brazo a diferentes aplicaciones sin necesidad de rediseñar la estructura completa.
¿Qué tipo de sensores lleva un brazo robótico?
Los sensores más comunes en un brazo robótico incluyen encoders de posición en cada articulación, sensores de fuerza y par en la muñeca o el efector, sensores de proximidad para detección de obstáculos y, en sistemas avanzados, cámaras de visión artificial para reconocer objetos y verificar posiciones. La combinación de estos sensores permite que el controlador tenga una percepción completa del estado del brazo y del entorno, lo que resulta indispensable para operar con seguridad y precisión.
¿Qué diferencia hay entre actuador y servomotor en robótica?
Un actuador es cualquier dispositivo que convierte energía en movimiento mecánico, independientemente del principio físico que utilice. Un servomotor, en cambio, es un tipo específico de actuador eléctrico que incorpora retroalimentación de posición integrada, lo que le permite ser controlado con alta precisión. Todos los servomotores son actuadores, pero no todos los actuadores son servomotores. En robótica, el término actuador agrupa también a los cilindros hidráulicos, los actuadores neumáticos y los motores de pasos.
¿Cuántos grados de libertad tiene un brazo robótico industrial?
La mayoría de los brazos robóticos industriales tienen seis grados de libertad, un número que permite alcanzar cualquier posición y orientación dentro de su espacio de trabajo. Cada grado de libertad corresponde a una articulación independiente. Existen brazos con cuatro o cinco grados de libertad para aplicaciones más sencillas, y brazos colaborativos con siete grados de libertad que añaden redundancia cinemática, lo que les permite esquivar obstáculos con mayor flexibilidad.
¿Qué es el controlador en un brazo robótico y cómo trabaja?
El controlador es la unidad de procesamiento central que recibe las órdenes del programa de usuario, calcula las trayectorias de movimiento y envía señales de control a cada actuador. Trabaja en un ciclo continuo: lee el estado actual del brazo mediante los sensores, lo compara con el estado deseado y aplica las correcciones necesarias. Este proceso se repite miles de veces por segundo, lo que garantiza que el brazo siga la trayectoria programada con precisión incluso ante variaciones de carga o perturbaciones externas.
¿Qué materiales se usan en la estructura de un brazo robótico?
Los materiales más habituales en la estructura de un brazo robótico son el acero estructural en la base y los eslabones principales, el aluminio en los segmentos distales donde reducir el peso mejora la dinámica del sistema y, en algunos casos, polímeros técnicos reforzados con fibra de carbono para aplicaciones donde la relación rigidez-peso es crítica. La elección del material en cada sección del brazo responde a un equilibrio entre resistencia mecánica, peso, coste y compatibilidad con el entorno de trabajo.
Si quieres ampliar tu conocimiento sobre cómo se integran estos principios en otros sistemas, puedes explorar los componentes mecatrónicos de una impresora 3D, otro ejemplo donde la mecánica, la electrónica y el control convergen en un sistema de precisión bien documentado.
Conclusión
Un brazo robótico no es una sola máquina: es un sistema mecatrónico donde la estructura mecánica, los actuadores, los sensores, la transmisión y el controlador trabajan de forma coordinada. Cada componente cumple una función precisa, y cuando todos están bien integrados, el resultado es un dispositivo capaz de ejecutar tareas con una exactitud que difícilmente se logra por otros medios.
Ahora que conoces las partes que componen este sistema, puedes aplicar esa comprensión de forma práctica: analizar un brazo real, identificar sus subsistemas, entender por qué se eligió determinado actuador o sensor, y reconocer dónde puede fallar el sistema si algún componente no está bien especificado. Ese análisis crítico es el que diferencia a quien memoriza conceptos de quien realmente entiende cómo funciona la mecatrónica.
Si este tema despertó tu curiosidad, en este sitio web encontrarás más contenido sobre ingeniería mecatrónica desarrollado con el mismo nivel de detalle. Cada artículo está pensado para que puedas avanzar desde los fundamentos hasta los temas más específicos, a tu propio ritmo y con explicaciones que realmente tienen sentido desde el primer párrafo.
Sigue aprendiendo:

¿Cuáles son las competencias de un ingeniero mecatrónico?
Certificaciones para ingenieros mecatrónicos

Ejemplos de sistemas mecatrónicos cotidianos

Componentes de sistemas mecatrónicos

Temas de tesis de ingeniería mecatrónica interesantes

Prototipado mecatrónico: Valida tu diseño antes de fabricarlo

Historia de la mecatrónica: Origen y evolución

Requisitos para estudiar Ingeniería Mecatrónica