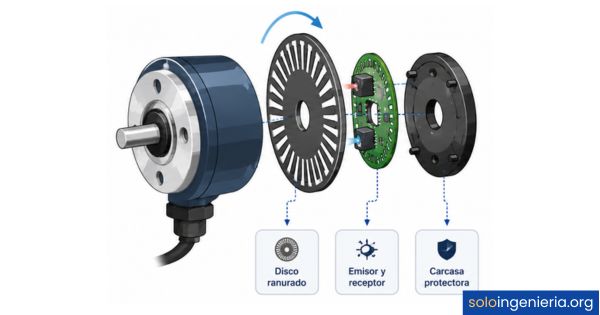
Un encoder rotativo es un sensor electromecánico que convierte el movimiento angular de un eje en señales digitales. Con esa información, un sistema de control puede conocer la posición, la velocidad y la dirección de giro en tiempo real. Es uno de los componentes más usados en mecatrónica, robótica y automatización industrial, y entender cómo funciona es el primer paso para diseñar sistemas de movimiento precisos.
¿Qué es un encoder rotativo?
Un encoder rotativo es un dispositivo electromecánico que convierte el movimiento angular de un eje en señales eléctricas interpretables por un sistema de control. En términos simples, detecta cuánto gira un eje, a qué velocidad lo hace y en qué dirección se mueve. Esa información viaja hacia un controlador, un microcontrolador o un autómata que la procesa para tomar decisiones en tiempo real dentro de un sistema automatizado.
Dentro de los tipos de sensores mecatrónicos, el encoder rotativo ocupa un lugar especial porque reúne en un solo componente la capacidad de medir posición, velocidad y dirección de giro simultáneamente. Otras soluciones, como los potenciómetros, solo ofrecen una parte de esa información con limitaciones físicas importantes.
Diferencia entre encoder rotativo y potenciómetro
Aunque a simple vista un encoder rotativo y un potenciómetro pueden parecerse, su comportamiento es muy distinto. El potenciómetro tiene un rango físico de giro limitado, generalmente inferior a una vuelta completa, y su salida es analógica. El encoder rotativo, en cambio, puede girar de forma continua e ilimitada y entrega señales digitales que no se degradan con el tiempo como ocurre con la resistencia de un potenciómetro.
Otra diferencia importante es el desgaste. Un potenciómetro tiene contacto mecánico directo entre sus partes, lo que genera fricción y deterioro progresivo. Los encoders ópticos o magnéticos, al no tener contacto directo entre sus elementos de lectura y el disco giratorio, tienen una vida útil considerablemente mayor en entornos de uso continuo.
¿Qué mide exactamente un encoder rotativo?
Un encoder rotativo mide tres variables relacionadas con el movimiento de un eje: la posición angular, la velocidad de rotación y la dirección de giro. La posición angular indica cuántos grados o pulsos ha girado el eje desde una referencia. La velocidad se calcula contando cuántos pulsos se generan en un intervalo de tiempo determinado. La dirección se determina comparando el orden de las señales de salida del encoder.
Principio de funcionamiento del encoder rotativo
El funcionamiento de un encoder rotativo se basa en detectar el movimiento de un disco unido al eje que se quiere medir. Ese disco tiene un patrón de marcas, ranuras o zonas magnéticas distribuidas a lo largo de su circunferencia. A medida que el eje gira, un sensor lee ese patrón y genera pulsos eléctricos que representan cada pequeño avance del movimiento. La frecuencia y el orden de esos pulsos contienen toda la información que el sistema de control necesita.
Señales de salida A, B y Z
La mayoría de encoders rotativos incrementales tienen tres tipos de señales de salida. El canal A y el canal B son las señales principales: ambas son ondas cuadradas que se generan con cada pulso del encoder, pero están desfasadas entre sí por 90 grados. Ese desfase es lo que permite al controlador saber no solo cuánto ha girado el eje, sino también en qué dirección lo ha hecho, comparando cuál de las dos señales aparece primero.
Además de los canales A y B, algunos encoders incorporan un tercer canal llamado Z, también conocido como señal de índice o señal de «home». Este canal genera un único pulso por cada vuelta completa del eje, lo que sirve como referencia absoluta de posición. El controlador puede usar ese pulso para recalibrar su contador interno y saber con certeza cuántas vueltas completas se han completado desde el inicio del movimiento.
¿Qué es la cuadratura en un encoder rotativo?
La cuadratura es el principio que convierte dos señales simples en información de dirección. Cuando el eje gira en un sentido, el canal A cambia de estado antes que el canal B. Cuando gira en sentido contrario, es el canal B el que cambia primero. El controlador detecta ese orden de cambio y concluye si el movimiento es horario o antihorario sin necesidad de ningún componente adicional. Esta técnica también permite multiplicar la resolución del encoder al contar tanto los flancos de subida como los de bajada de ambas señales.
Tipos de encoders rotativos
Los encoders rotativos se dividen en dos grandes categorías según cómo reportan la posición del eje: los incrementales y los absolutos. La diferencia fundamental está en si el encoder necesita una referencia de inicio para calcular la posición o si puede conocerla en todo momento sin depender de un punto de partida. Cada tipo tiene características que lo hacen más adecuado para distintos escenarios de aplicación.
Encoder incremental
El encoder incremental genera pulsos a medida que el eje gira. Cada pulso representa un pequeño avance angular, y el sistema de control los acumula en un contador para calcular la posición total. Su mayor limitación es que pierde la cuenta si se interrumpe la alimentación eléctrica, porque no hay forma de saber cuántos pulsos se perdieron durante el apagado. Por eso, al reiniciar, el sistema generalmente debe llevar el eje a una posición de referencia conocida antes de operar.
A pesar de esa limitación, el encoder incremental es el más usado en la industria y en proyectos educativos porque es económico, sencillo de integrar y ofrece una resolución muy alta. Modelos industriales pueden generar varios miles de pulsos por revolución, lo que permite un control de posición con una granularidad muy fina para la mayoría de las aplicaciones.
Encoder absoluto monovuelta
El encoder absoluto monovuelta asigna un código digital único a cada posición angular dentro de una sola vuelta completa de 360 grados. Esto significa que el controlador conoce la posición exacta del eje en cualquier momento, incluso después de un corte de energía, sin necesidad de llevar el sistema a una posición de referencia. Cada ángulo tiene su propio código, y ese código se mantiene mientras el eje no se mueva.
Su limitación es que el código se repite en cada vuelta. Si el eje ha dado, por ejemplo, tres vueltas completas, el encoder monovuelta no puede distinguir en cuál de las tres vueltas se encuentra. Para aplicaciones donde el eje no supera una vuelta completa, este tipo de encoder es una solución muy robusta y confiable.
Encoder absoluto multivuelta
El encoder absoluto multivuelta resuelve la limitación del monovuelta: además de conocer la posición dentro de una vuelta, registra también cuántas vueltas completas ha realizado el eje, hasta un límite determinado por su diseño interno. Esto lo hace especialmente útil en sistemas donde el eje puede girar muchas veces, como tornillos de máquinas industriales, grúas o sistemas de posicionamiento de largo recorrido.
Tecnologías de detección usadas en encoders rotativos
Más allá del tipo incremental o absoluto, los encoders rotativos también se diferencian por el principio físico que usan para detectar el movimiento del disco. La tecnología elegida influye directamente en la precisión, la robustez frente a condiciones ambientales adversas y el costo del dispositivo. Las dos tecnologías más extendidas en la industria y en aplicaciones educativas son la óptica y la magnética.
Tecnología óptica
Los encoders ópticos utilizan un LED que emite luz a través de las ranuras del disco giratorio. Cuando una ranura pasa frente al LED, la luz llega a un fotosensor del otro lado y genera un pulso eléctrico. Cuando la parte opaca del disco bloquea la luz, el pulso no se produce. Este mecanismo permite alcanzar resoluciones muy altas, con discos que pueden tener miles de ranuras por vuelta, lo que los hace ideales para aplicaciones donde la precisión es crítica.
Su principal desventaja es la sensibilidad a la contaminación. El polvo, el aceite o la suciedad del entorno industrial pueden depositarse sobre el disco o el fotosensor y alterar las lecturas. Por eso, los encoders ópticos de alta precisión suelen incorporar carcasas herméticas que protegen sus componentes internos del ambiente de trabajo.
Tecnología magnética
Los encoders magnéticos sustituyen el disco óptico por un imán o una pista magnetizada que gira con el eje. Un sensor, generalmente de efecto Hall, detecta los cambios del campo magnético a medida que el disco gira y convierte esas variaciones en pulsos eléctricos. La principal ventaja de esta tecnología es su resistencia a entornos sucios, húmedos o con vibraciones intensas, donde un encoder óptico fallaría con mayor facilidad.
A cambio, los encoders magnéticos típicamente ofrecen una resolución algo menor que los ópticos de alta gama. No obstante, para la gran mayoría de aplicaciones industriales, su precisión es más que suficiente, y su robustez los convierte en la opción preferida en ambientes de producción exigentes como talleres de mecanizado o plantas de manufactura.
¿Qué es la resolución de un encoder rotativo?
La resolución de un encoder rotativo se expresa en pulsos por revolución, conocidos por sus siglas PPR. Este valor indica en cuántas partes iguales se divide una vuelta completa de 360 grados. Un encoder con 1.000 PPR divide cada vuelta en 1.000 partes, lo que significa que el sistema de control puede detectar un movimiento de tan solo 0,36 grados por paso. A mayor número de PPR, mayor es la capacidad del sistema para detectar movimientos pequeños con exactitud.
Es importante distinguir entre resolución y precisión. La resolución dice cuántos pasos hay por vuelta, pero la precisión indica qué tan regulares y exactos son esos pasos. Un encoder puede tener una resolución muy alta, pero si sus pulsos no son uniformes por defectos mecánicos o electrónicos, el resultado final no será tan exacto como promete su especificación. La combinación de alta resolución y alta precisión es lo que define a un encoder de calidad industrial.
¿Cómo elegir el PPR adecuado?
Para control de velocidad en motores, resoluciones de 100 a 500 PPR suelen ser suficientes. Para posicionamiento fino en brazos robóticos o maquinaria CNC, se trabajan rangos de 1.000 a 10.000 PPR o más. La elección depende siempre de la exigencia de precisión del sistema y de la capacidad de procesamiento del controlador que leerá las señales.
Aplicaciones del encoder rotativo en mecatrónica
El encoder rotativo está presente en prácticamente todos los sistemas que necesitan controlar el movimiento de un eje con precisión. Desde la ingeniería mecatrónica hasta la automatización industrial, este sensor conecta el mundo físico del movimiento con el mundo digital del control. Su versatilidad lo convierte en uno de los componentes más recurrentes en el diseño de sistemas modernos de cualquier escala.
🤖 Robótica
Cada articulación de un brazo robótico usa un encoder para conocer su ángulo exacto y ejecutar movimientos programados con precisión repetible.
🏭 Maquinaria CNC
Los encoders en los ejes de fresadoras y tornos CNC permiten posicionar la herramienta con precisión de décimas de milímetro en cada operación de corte.
🖨️ Impresoras 3D
El cabezal de impresión sabe exactamente dónde está en cada momento gracias a los encoders que monitorean los motores de los ejes X, Y y Z.
⚡ Servomotores
El encoder es parte integral del servomotor: la retroalimentación de posición y velocidad que entrega permite al variador corregir el movimiento en tiempo real.
🚗 Automoción
El volante del control de radio y los sistemas de dirección asistida eléctrica utilizan encoders rotativos para detectar la posición y velocidad del giro.
🎓 Educación y proyectos
En proyectos con Arduino o Raspberry Pi, el encoder rotativo se usa para construir interfaces de control, robots móviles y sistemas de posicionamiento básico.
El trabajo de un ingeniero mecatrónico implica integrar componentes como el encoder rotativo dentro de sistemas más complejos que combinan mecánica, electrónica y software. Saber elegir el tipo correcto de encoder y configurarlo adecuadamente es una habilidad práctica que marca la diferencia en el rendimiento del sistema diseñado.
Preguntas frecuentes
¿Para qué sirve un encoder rotativo en un robot?
En un robot, el encoder rotativo proporciona retroalimentación de posición y velocidad a cada uno de los motores que mueven las articulaciones o las ruedas. Sin esa información, el controlador no sabría si el movimiento ordenado se ejecutó correctamente o si hubo un error. Con el encoder, el sistema puede comparar la posición real con la posición deseada y corregir la diferencia de forma continua, lo que convierte un motor ordinario en un actuador de precisión controlable con exactitud.
¿Cuál es la diferencia entre encoder incremental y absoluto?
El encoder incremental cuenta los pulsos desde un punto de partida y pierde esa cuenta si se interrumpe la energía, por lo que necesita una referencia de inicio al arrancar. El encoder absoluto, en cambio, asigna un código único a cada posición angular y lo mantiene aunque el dispositivo se apague, porque su diseño interno conserva la información sin depender de un contador externo. La elección entre uno y otro depende principalmente de si la aplicación necesita conocer la posición exacta tras un reinicio del sistema.
¿Qué significa PPR en un encoder rotativo?
PPR son las siglas de pulsos por revolución, y es la unidad con la que se expresa la resolución de un encoder rotativo incremental. Indica cuántos pulsos eléctricos genera el encoder por cada vuelta completa de 360 grados del eje. Un encoder de 500 PPR divide cada vuelta en 500 partes iguales, lo que equivale a detectar un movimiento mínimo de 0,72 grados. Cuanto mayor sea el valor de PPR, más fina es la resolución y mayor es la capacidad del sistema para controlar movimientos pequeños con precisión.
¿Cómo se conecta un encoder rotativo a un microcontrolador?
Un encoder rotativo incremental se conecta al microcontrolador a través de sus pines de salida: el canal A y el canal B van a dos entradas digitales del microcontrolador, configuradas para detectar interrupciones en los flancos de la señal. El pin de alimentación se conecta al voltaje de trabajo del sistema, generalmente 3,3 V o 5 V, y el pin de tierra al común. Si el encoder incluye canal Z, se conecta a una tercera entrada digital. El firmware del microcontrolador se encarga de contar y procesar los pulsos recibidos para calcular posición, velocidad y dirección.
¿Puede un encoder rotativo medir velocidad además de posición?
Sí, el encoder rotativo mide tanto la posición como la velocidad angular. La velocidad se calcula de forma indirecta: el controlador cuenta cuántos pulsos llegan en un intervalo de tiempo fijo y, conociendo la resolución del encoder (PPR), convierte esa frecuencia de pulsos en una velocidad expresada en revoluciones por minuto o en radianes por segundo. Este método es ampliamente usado en el control de velocidad de motores en servosistemas, transportadores industriales y cualquier aplicación donde mantener una velocidad constante sea un requisito del proceso.
¿Qué ocurre si un encoder incremental pierde la alimentación?
Cuando un encoder incremental pierde la alimentación, el contador interno del controlador que acumulaba los pulsos se borra o queda sin referencia válida. Al restaurar la energía, el sistema ya no sabe en qué posición está el eje, porque no tiene ningún dato guardado de forma permanente. Por eso, los sistemas que usan encoders incrementales en aplicaciones críticas incluyen una rutina de homing al arrancar: el eje se desplaza hasta una posición de referencia física conocida, el contador se reinicia a cero y el sistema puede volver a operar con posición conocida.
¿Qué es la señal Z o canal de índice en un encoder rotativo?
La señal Z, también llamada canal de índice o señal de «home», es una tercera salida que generan algunos encoders incrementales además de los canales A y B. Esta señal produce un único pulso estrecho por cada vuelta completa del eje, siempre en la misma posición angular. El controlador usa ese pulso como referencia absoluta para recalibrar su contador de posición sin necesidad de mover el eje hasta un tope físico externo. Esto resulta muy útil en sistemas donde se busca mayor autonomía y rapidez en el proceso de referenciación al inicio de la operación.
Conclusión
El encoder rotativo es uno de esos componentes que, aunque pasa desapercibido, está en el centro de cualquier sistema que necesite controlar el movimiento con precisión. Convierte el giro de un eje en información digital que un controlador puede leer, interpretar y usar para tomar decisiones en tiempo real. Entender cómo funciona es entender cómo los sistemas mecatrónicos modernos logran ese nivel de exactitud que da forma a la industria actual.
A lo largo de este artículo has visto las diferencias entre encoders incrementales y absolutos, la importancia de los canales A, B y Z, el significado de la resolución en PPR y las tecnologías de detección óptica y magnética. Con ese conocimiento puedes identificar qué tipo de encoder se adapta mejor a una aplicación concreta y comprender la lógica detrás del control de movimiento en cualquier sistema mecatrónico.
Si este tema te ha generado más preguntas o quieres seguir construyendo tu base en mecatrónica, en este sitio web encontrarás más contenido que te ayuda a conectar cada pieza del rompecabezas, desde los fundamentos hasta los sistemas más complejos. La curiosidad es el mejor punto de partida.
Sigue aprendiendo:

Actuadores mecatrónicos: Control preciso en cada sistema

Campo laboral de un ingeniero mecatrónico

¿Quieres ser ingeniero mecatrónico? Esto debes saber

Prototipado mecatrónico: Valida tu diseño antes de fabricarlo

Componentes de sistemas mecatrónicos

El papel de la mecatrónica en la industria 4.0

Diseño mecatrónico: Más precisión, menos errores

Programas CAD para mecatrónica: ¿Cuál elegir?