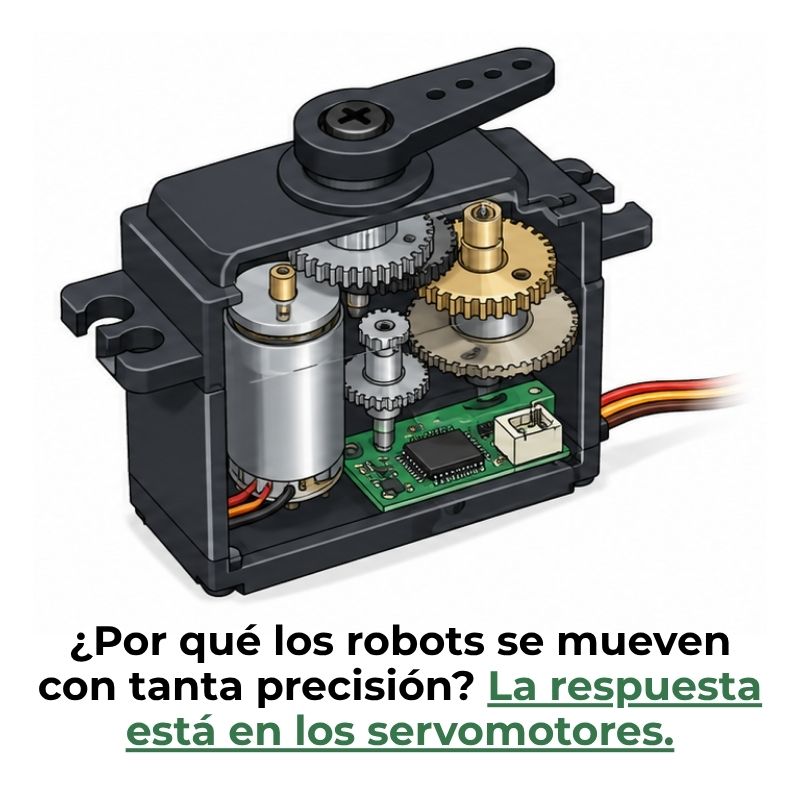
Un servomotor es un actuador electromecánico que te permite controlar con exactitud la posición, la velocidad y el par de un eje. A diferencia de un motor común, este dispositivo sabe en todo momento dónde está su eje gracias a un sensor interno, y corrige cualquier desviación de forma automática.
¿Qué es un servomotor y cómo funciona?
Un servomotor es un actuador electromecánico de lazo cerrado que combina un motor interno, un sensor de posición y un controlador en una sola unidad compacta. Su propósito no es simplemente girar: es ejecutar un movimiento con un nivel de exactitud que los motores eléctricos convencionales no pueden alcanzar por sí solos. Esto lo convierte en la pieza central de cualquier sistema que exija precisión real.
Lo que distingue a un servomotor de cualquier otro motor es su capacidad de verificar continuamente su propia posición. Mientras un motor estándar recibe una orden y la ejecuta sin confirmar si llegó al punto correcto, el servomotor mide, compara y corrige en tiempo real. Si hay una desviación, el sistema la detecta y la elimina antes de que afecte el resultado.
La retroalimentación: el corazón del sistema
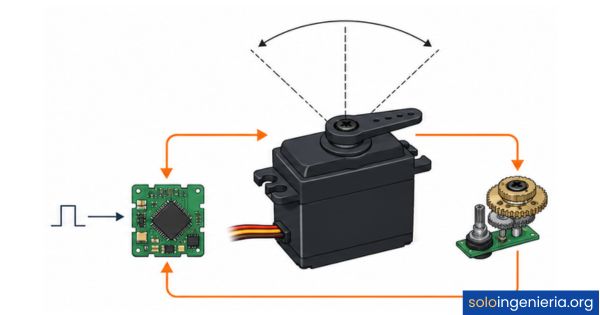
La retroalimentación, también llamada feedback, es el proceso mediante el cual el servomotor compara en tiempo real lo que debería estar haciendo con lo que realmente está haciendo. Si el sistema detecta que el eje no alcanzó la posición ordenada, envía una corrección inmediata. Este ciclo se repite miles de veces por segundo, lo que garantiza un movimiento exacto y repetible.
Sin este mecanismo, el servomotor sería simplemente un motor más. La retroalimentación es lo que lo convierte en un sistema inteligente. Por eso se dice que trabaja en lazo cerrado: la salida del sistema siempre regresa como información al controlador, cerrando el ciclo de control y eliminando la posibilidad de errores acumulados.
¿Cómo se controla un servomotor con señal PWM?
La señal PWM (modulación por ancho de pulso) es el método más habitual para enviar órdenes a un servomotor. En lugar de variar el voltaje, lo que se modifica es la duración del pulso eléctrico dentro de un período fijo. El controlador interpreta esa duración como una posición angular concreta y mueve el eje hasta ese punto.
Ejemplo práctico: Un pulso de 1 ms suele corresponder a 0°, uno de 1,5 ms a 90° y uno de 2 ms a 180°. El controlador envía esa señal de forma repetida para mantener la posición deseada.
Partes principales de un servomotor
Aunque desde afuera un servomotor parece un bloque compacto, en su interior conviven varios subsistemas que trabajan de forma coordinada. Cada componente cumple una función específica e insustituible, y la falla de cualquiera de ellos afecta directamente la precisión del movimiento. Conocer estas partes te ayudará a entender por qué este dispositivo se comporta como lo hace.
El motor interno
El motor interno es el componente que genera el movimiento físico. En la mayoría de los servomotores pequeños y medianos, es un motor de corriente continua (CC), mientras que en los modelos industriales suelen usarse motores de corriente alterna (CA) o motores brushless. Este motor gira a alta velocidad y entrega la energía mecánica que luego se transforma y regula mediante los demás componentes del sistema.
El encoder o sensor de posición
El encoder es un dispositivo electromecánico que convierte el movimiento angular del eje en señales eléctricas que el controlador puede interpretar. Gracias a él, el sistema sabe en todo momento cuántos grados ha girado el eje, a qué velocidad lo hace y en qué dirección. Existen encoders incrementales, que cuentan pulsos desde un punto de referencia, y encoders absolutos, que indican la posición exacta incluso después de un apagado.
El controlador o driver
El controlador, también llamado servodrive o driver, es el componente que toma decisiones. Recibe dos señales simultáneamente: la orden del operador (lo que debe hacer el motor) y la lectura del encoder (lo que el motor está haciendo realmente). Al comparar ambas señales, calcula el error y envía la corriente necesaria para eliminarlo. Un buen driver puede compensar vibraciones y gestionar el consumo de energía de forma eficiente.
El reductor de engranajes
El reductor es un tren de engranajes que transforma la alta velocidad del motor en mayor torque de salida. Aunque no todos los servomotores lo incluyen, es muy habitual en aplicaciones que necesitan mover cargas pesadas con movimientos lentos y controlados. Los reductores planetarios son los más frecuentes en entornos industriales por su compacidad y alta eficiencia mecánica.
Tipos de servomotores
No existe un único tipo de servomotor. La elección del modelo adecuado depende del tipo de corriente disponible, el nivel de precisión requerido y las condiciones del entorno donde va a operar. Conocer las diferencias entre cada variante te evitará errores de selección que pueden resultar costosos. A continuación se describen las cuatro categorías principales.
Servomotores de corriente continua (CC)
Son los más habituales en aplicaciones educativas, de hobby y en sistemas de radiocontrol. Funcionan con un motor DC y se controlan mediante señal PWM. Su principal ventaja es la sencillez del circuito de control, lo que los hace accesibles para quienes están aprendiendo. Sin embargo, las escobillas que llevan internamente se desgastan con el tiempo y requieren mantenimiento periódico en entornos de uso intensivo.
Servomotores de corriente alterna (CA)
Estos modelos trabajan con corriente alterna y pueden manejar potencias mucho más elevadas que los de CC. Por eso se utilizan para mover cargas pesadas en la industria, como en líneas de producción automatizadas o maquinaria de gran porte. Son más robustos, pero también más complejos en su configuración y en los sistemas de control que los acompañan.
Servomotores brushless o de imanes permanentes
Los servomotores brushless eliminan las escobillas del diseño y utilizan en su lugar una conmutación electrónica. Esto los hace más duraderos, silenciosos y eficientes que los modelos de CC con escobillas. Se basan en motores síncronos de imanes permanentes y son la opción dominante en la industria moderna cuando se requieren altos torques, alta velocidad y mínimo mantenimiento a largo plazo.
Servomotores lineales
A diferencia de los anteriores, que generan movimiento rotativo, los servomotores lineales producen desplazamiento en línea recta directamente, sin necesidad de mecanismos de conversión como husillos o cremalleras. Son ideales para aplicaciones de mecanizado de ultraprecisión, mesas de posicionamiento y equipos de medición donde se necesita el mínimo juego mecánico posible.
| Tipo | Corriente | Escobillas | Uso típico |
|---|---|---|---|
| Corriente continua (CC) | CC | Sí | Hobby, radiocontrol, educación |
| Corriente alterna (CA) | CA | No | Maquinaria industrial pesada |
| Brushless / imanes permanentes | CA | No | Robótica, industria avanzada |
| Lineal | CA / CC | No | CNC, mesas de precisión |
¿En qué se diferencia un servomotor de un motor convencional?
La diferencia más importante no está en la potencia ni en el tamaño, sino en la arquitectura del sistema. Un motor convencional recibe una orden, gira y no confirma si llegó donde se le pidió. Un servomotor, en cambio, trabaja en lazo cerrado: siempre sabe dónde está su eje y corrige cualquier desviación en tiempo real. Esa capacidad de autocontrol es lo que lo hace indispensable en aplicaciones de precisión.
Además, mientras que un motor de propósito general solo entrega la velocidad nominal y la potencia, un servomotor viene acompañado de parámetros técnicos detallados como la constante de torque, la constante de voltaje, la resistencia eléctrica, la inductancia y la inercia. Estos datos son los que permiten diseñar algoritmos de control precisos. Sin ellos, lograr un movimiento exacto y repetible sería prácticamente imposible.
| Característica | Motor convencional | Servomotor |
|---|---|---|
| Control de posición | No | Sí, con alta precisión |
| Sistema de retroalimentación | No incluido | Incorporado (encoder) |
| Corrección de errores | No | Automática y continua |
| Parámetros técnicos disponibles | Solo velocidad y potencia | Constantes, inercia, torque |
| Costo inicial | Bajo | Mayor (sistema completo) |
Aplicaciones de los servomotores en la industria y la robótica
Los servomotores están presentes en prácticamente todos los sistemas modernos que requieren movimiento controlado. Su capacidad de lograr movimientos exactos, repetibles y rápidos los hace imprescindibles en sectores tan distintos como la robótica, la medicina o la industria aeroespacial. Donde haya precisión, es muy probable que haya un servomotor detrás. Estas son sus aplicaciones más relevantes en la actualidad.
- Robótica industrial: Controlan las articulaciones de brazos robóticos que ensamblan piezas, sueldan estructuras o manipulan objetos frágiles con fuerza calibrada al gramo.
- Máquinas CNC: Posicionan las herramientas de corte con precisión milimétrica en fresadoras, tornos y centros de mecanizado de alta velocidad.
- Automatización aeronáutica: Activan y controlan las superficies de vuelo de aeronaves, donde un error de posición mínimo puede tener consecuencias críticas.
- Impresión y etiquetado: Sincronizan el avance del papel o la lámina de etiquetas para garantizar que cada impresión caiga exactamente donde corresponde.
- Equipos médicos: Guían bisturíes en cirugía robótica y posicionan cabezales en equipos de diagnóstico por imagen con tolerancias mínimas.
- Industria automotriz: Controlan aceleradores, sistemas de dirección asistida y robots de ensamblaje en líneas de producción de vehículos.
- Electrónica de consumo: Mueven el cabezal de lectura en reproductores de disco, las lentes de enfoque en cámaras y los mecanismos de impresoras.
En la mecatrónica, los servomotores se integran junto con los sensores mecatrónicos para formar sistemas de control de movimiento completos, donde la información del entorno y la actuación mecánica trabajan de forma coordinada.
Ventajas y limitaciones de los servomotores
Elegir un servomotor no siempre es la decisión correcta para todas las situaciones. Hay contextos donde su rendimiento justifica ampliamente la inversión, y otros donde una solución más sencilla y económica sería suficiente. Entender sus ventajas y sus limitaciones reales te permite tomar decisiones técnicas fundamentadas, sin dejarte llevar solo por el prestigio del componente.
Principales ventajas:
- Precisión y repetibilidad: El sistema de lazo cerrado corrige cualquier desviación al instante, lo que permite posicionamientos exactos ciclo tras ciclo, sin acumulación de errores.
- Eficiencia energética: El consumo de energía se adapta a la carga real en cada momento, lo que reduce el gasto eléctrico frente a motores que trabajan siempre a plena potencia.
- Alto par en espacio reducido: Los servomotores ofrecen una relación potencia-tamaño muy favorable, especialmente los modelos brushless de imanes permanentes.
- Respuesta dinámica rápida: Pueden acelerar y desacelerar con rapidez, lo que los hace adecuados para procesos con paros y arranques frecuentes y de alta demanda.
- Adaptación a cambios de carga: Si la carga varía durante el movimiento, el sistema ajusta la corriente automáticamente sin perder la posición de referencia.
Limitaciones que debes considerar:
- Costo inicial elevado: Un sistema de servocontrol completo incluye motor, controlador y encoder, lo que encarece la inversión frente a motores simples o motores paso a paso.
- Configuración compleja: Poner en marcha un servosistema correctamente requiere calibrar sensores y ajustar parámetros. Un sistema mal configurado puede perder precisión o dañarse.
- Sensibilidad al entorno: El polvo, la humedad o las vibraciones severas pueden afectar el encoder o el controlador, lo que obliga a añadir protecciones en entornos industriales exigentes.
- Requiere personal especializado: El mantenimiento y la reparación de un servosistema demandan conocimientos técnicos específicos que no siempre están disponibles en todos los talleres.
¿Cómo elegir el servomotor correcto para tu proyecto?
Seleccionar el servomotor equivocado es uno de los errores más frecuentes en proyectos de automatización. La elección no depende solo del tamaño físico del dispositivo: hay parámetros técnicos que determinan si el servo podrá cumplir con la tarea de forma fiable. Analizar correctamente estos criterios antes de comprar te ahorra tiempo, dinero y problemas de ajuste posteriores.
Torque requerido
Calcula la carga máxima que el eje debe mover. El torque nominal del servomotor debe superar ese valor con margen de seguridad.
Resolución del encoder
A mayor resolución, mayor precisión. Para ensamblaje electrónico o mecanizado fino se necesitan encoders de alta resolución.
Velocidad máxima
Define si el servo puede completar los ciclos requeridos en el tiempo disponible sin perder rendimiento bajo demanda continua.
Condiciones del entorno
Temperatura, humedad, polvo y vibraciones determinan si necesitas una carcasa sellada, materiales resistentes o certificación IP específica.
Compatibilidad con el sistema
Verifica que el servo sea compatible con los protocolos de comunicación del sistema existente: EtherCAT, CANopen, Modbus, entre otros.
Tipo de movimiento
Define si necesitas movimiento rotativo o lineal. Eso determinará si un servo estándar o un servo lineal es la opción correcta.
Los servomotores son una categoría dentro de los actuadores mecatrónicos, que agrupan todos los dispositivos capaces de transformar una señal de control en movimiento físico. Dentro de esa categoría existen muchas otras opciones, y conocer los tipos de actuadores mecatrónicos disponibles te ayudará a decidir con criterio cuándo un servomotor es la mejor elección y cuándo otra tecnología resulta más adecuada.
Si tu proyecto no exige precisión extrema ni corrección dinámica continua, un motor paso a paso puede ser suficiente y más económico. En cambio, cuando la repetibilidad, la velocidad de respuesta y el control de par son factores críticos, el servomotor es la solución que marca la diferencia entre un sistema que falla y uno que funciona.
Preguntas frecuentes
¿Para qué sirve un servomotor?
Un servomotor sirve para controlar con exactitud la posición, la velocidad y el par de un eje mecánico. Su función principal es transformar una señal de control eléctrica en un movimiento físico preciso y repetible, verificando continuamente que ese movimiento se ejecuta correctamente. Por eso se utiliza en cualquier sistema donde un error de posición, aunque sea pequeño, afecte la calidad del resultado: robótica, mecanizado CNC, automatización industrial, cirugía asistida y muchos otros campos.
¿Qué tipos de servomotores existen?
Los servomotores se clasifican principalmente en cuatro tipos: de corriente continua (CC), habituales en aplicaciones de hobby y educación; de corriente alterna (CA), usados en maquinaria industrial pesada; brushless o de imanes permanentes, los más eficientes y duraderos, dominantes en robótica avanzada; y lineales, que generan desplazamiento en línea recta sin mecanismos de conversión adicionales. Cada tipo responde a requisitos distintos de potencia, precisión y entorno de trabajo.
¿Cuál es la diferencia entre un servomotor y un motor paso a paso?
La diferencia fundamental está en el sistema de control. Un motor paso a paso avanza en incrementos discretos sin verificar si realmente llegó a la posición deseada; simplemente «asume» que lo hizo. Un servomotor, en cambio, mide su posición real mediante un encoder y la compara con la posición deseada, corrigiendo cualquier desviación de forma automática. El servomotor ofrece mayor precisión dinámica y se adapta a cambios de carga, aunque su costo y complejidad son mayores.
¿Qué es el encoder en un servomotor?
El encoder es el sensor de posición del servomotor. Convierte el movimiento angular del eje en señales eléctricas que el controlador puede interpretar para saber con exactitud cuánto ha girado el eje, a qué velocidad y en qué dirección. Existen encoders incrementales, que cuentan pulsos desde un punto de referencia, y encoders absolutos, que reportan la posición exacta incluso tras un apagado. La resolución del encoder determina directamente el nivel de precisión del sistema completo.
¿Qué es el control PWM en un servomotor?
PWM son las siglas de Pulse Width Modulation o modulación por ancho de pulso. Es el método de control más extendido en servomotores de hobby y educación. En lugar de variar el voltaje, el sistema envía pulsos eléctricos de duración variable dentro de un período fijo. El controlador interpreta la duración de ese pulso como una posición angular concreta y mueve el eje hasta ese punto. Un pulso de 1 ms suele corresponder a un extremo del rango y uno de 2 ms al otro, con 1,5 ms como posición central.
¿En qué industrias se usan los servomotores?
Los servomotores se usan en una amplia variedad de industrias. Las más representativas son la robótica industrial, la fabricación de semiconductores, el sector automotriz, la industria aeroespacial, la producción farmacéutica y alimentaria, la impresión y el etiquetado, y la medicina. Básicamente, cualquier sector que requiera movimientos rápidos, exactos y repetibles encuentra en los servomotores su tecnología de referencia para el control de movimiento.
¿Qué ventajas tiene un servomotor frente a un motor eléctrico convencional?
La ventaja principal es el control preciso de posición, velocidad y par gracias al sistema de lazo cerrado. A eso se suma una mayor eficiencia energética, porque el consumo se adapta a la carga real en cada instante. Además, el servomotor ofrece una respuesta dinámica rápida ante cambios de carga y proporciona parámetros técnicos detallados que permiten diseñar algoritmos de control avanzados. Un motor convencional no puede lograr nada de esto sin sistemas externos adicionales que incrementan el costo y la complejidad.
Conclusión
Los servomotores son mucho más que simples motores: son sistemas completos de control de movimiento que integran en un solo cuerpo compacto la generación de fuerza, la medición de posición y la toma de decisiones en tiempo real. Esa combinación es lo que permite alcanzar el nivel de precisión que exigen la robótica, la automatización industrial y los equipos de alta tecnología de hoy.
Ahora que conoces sus partes, sus tipos y los criterios para elegir el correcto, puedes aplicar ese conocimiento de forma práctica: identifica el torque y la resolución que tu proyecto necesita, evalúa las condiciones del entorno y compara si un servomotor es realmente la solución que la tarea exige o si otra tecnología resulta más eficiente. Tomar esa decisión con criterio técnico es lo que marca la diferencia entre un sistema funcional y uno sobredimensionado.
Si quieres seguir profundizando en el mundo de la ingeniería mecatrónica, este sitio web tiene más contenidos que te ayudarán a conectar los conceptos y a entender cómo los diferentes componentes de un sistema automatizado trabajan juntos para lograr resultados precisos y confiables.
Sigue aprendiendo:

Perfil de egreso de un ingeniero mecatrónico

Programas CAD para mecatrónica: ¿Cuál elegir?

El papel de la mecatrónica en la industria 4.0

Diferencia entre encoder incremental y absoluto

Principales fabricantes de componentes mecatrónicos

Diferencia entre mecatrónica y automatización industrial

Actuadores mecatrónicos: Control preciso en cada sistema

Malla curricular de ingeniería mecatrónica