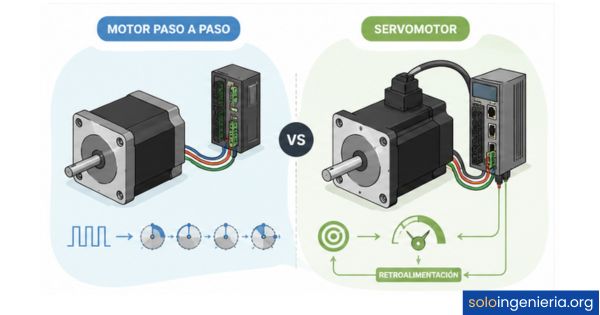
El motor paso a paso y el servomotor comparten un objetivo: controlar el movimiento de forma precisa. Sin embargo, la forma en que lo logran es radicalmente diferente. Uno opera en lazo abierto, sin confirmar su posición real; el otro usa retroalimentación constante para corregirse a sí mismo. Conocer esa diferencia te permitirá elegir el motor adecuado según las exigencias reales de cada aplicación.
¿Qué es un motor paso a paso y cómo funciona?
Un motor paso a paso es un dispositivo electromecánico que convierte pulsos eléctricos en movimientos angulares discretos y controlados. Cada pulso que recibe el motor desplaza su eje una cantidad fija de grados, llamada ángulo de paso. Este comportamiento lo distingue completamente de un motor convencional, que gira de forma continua mientras recibe corriente.
El rotor del motor paso a paso tiene imanes permanentes, mientras que el estátor contiene bobinas electromagnéticas distribuidas alrededor de él. Al energizar esas bobinas en secuencia, el campo magnético rota y arrastra al rotor en pasos sucesivos. No existe ningún sensor que confirme si el eje llegó a la posición esperada: el sistema simplemente asume que lo hizo.
Principio de movimiento por pasos discretos
El ángulo de paso estándar más extendido en la industria es de 1,8° por pulso, lo que equivale a exactamente 200 pasos para completar una vuelta entera. Algunos modelos de alta resolución trabajan con 0,9° por paso, duplicando el número de posiciones posibles sin necesidad de cambiar el controlador. Esta característica lo convierte en una opción muy atractiva para aplicaciones donde el movimiento incremental y repetible es prioritario.
El controlador envía trenes de pulsos al driver del motor, y este energiza las bobinas en la secuencia correcta. Cada bobina que se activa atrae al rotor hacia una nueva posición. Mientras la carga no supere el par disponible, el motor llega exactamente donde se le indica. El problema aparece cuando la carga es demasiado alta: sin confirmación, el sistema no sabe que perdió posición.
Control en lazo abierto: sin retroalimentación
En un sistema de lazo abierto, el controlador emite órdenes, pero nunca recibe respuesta sobre si esas órdenes se cumplieron. El motor paso a paso opera de esta forma por defecto: se le ordena avanzar diez pasos y se asume que los avanzó, sin ninguna verificación posterior. Funciona perfectamente cuando la carga es predecible y estable.
La ausencia de retroalimentación tiene una consecuencia directa: si el motor pierde un paso por sobrecarga o vibración, el error se acumula sin que el sistema lo detecte. Por eso, en aplicaciones críticas se sobredimensiona el par del motor paso a paso o se añade un encoder externo, aunque esto añade costo y complejidad al diseño original.
¿Qué es un servomotor y en qué se diferencia internamente?
Un servomotor es un motor eléctrico diseñado para operar dentro de un sistema de control en lazo cerrado. A diferencia del motor paso a paso, el servomotor siempre conoce la posición real de su eje gracias a un encoder que mide continuamente el movimiento y lo reporta al controlador. Esa capacidad de automonitoreo es lo que define su comportamiento.
Internamente, un servomotor de uso industrial suele ser un motor de corriente alterna (CA) o de corriente continua sin escobillas (brushless DC), acoplado a un encoder de alta resolución. La combinación del motor, el encoder y el driver forma un sistema cerrado donde el error de posición se calcula y corrige en cada ciclo de control. Eso explica su mayor costo frente al motor paso a paso.
El encoder como elemento diferenciador
El encoder es un sensor que mide la posición angular del eje del motor con alta resolución y envía esa información al controlador de forma continua. Los encoders industriales típicos trabajan con resoluciones de 2.500 pulsos por revolución o más, lo que permite detectar errores de posición muy pequeños antes de que se acumulen. Existen encoders ópticos y magnéticos, cada uno con ventajas según el entorno de trabajo.
La presencia del encoder es precisamente lo que encarece al servomotor frente al motor paso a paso. Sin embargo, esa inversión adicional se justifica cuando la carga varía, la velocidad es alta o el error de posición puede tener consecuencias reales en la calidad del producto o en la seguridad del sistema. Es un intercambio entre costo y confiabilidad operativa.
Control en lazo cerrado: corrección en tiempo real
El lazo cerrado significa que el sistema mide continuamente lo que ocurre y corrige lo que no coincide con lo esperado. En un servomotor, si una carga inesperada frena el eje a mitad de movimiento, el controlador detecta el desvío y aumenta la potencia para compensarlo. Este ajuste ocurre en milisegundos, de forma completamente automática.
El controlador del servomotor implementa algoritmos de control PID (proporcional-integral-derivativo) para gestionar esa corrección. El resultado práctico es un motor que alcanza su posición objetivo con fiabilidad, incluso cuando las condiciones de carga cambian durante el movimiento. Esa capacidad de adaptación es lo que lo diferencia fundamentalmente del motor paso a paso en entornos exigentes.
¿Cuál es la diferencia entre motor paso a paso y servomotor?
La diferencia esencial entre ambos motores reside en cómo gestionan la posición: el motor paso a paso confía en el conteo de pulsos sin verificar; el servomotor compara constantemente la posición real con la posición deseada y corrige cualquier desviación. Ese principio de funcionamiento distinto genera diferencias concretas en precisión, par, velocidad y costo que conviene entender antes de diseñar cualquier sistema de movimiento.
Precisión y pérdida de pasos
El motor paso a paso es preciso en condiciones de carga estable y predecible, pero vulnerable a la pérdida de pasos cuando la carga supera su par disponible. Perder un paso significa que el eje no llegó a la posición ordenada, y el error se acumula silenciosamente sin que el controlador lo note. Por eso, en aplicaciones críticas se diseña con un margen de par amplio para evitar ese escenario.
El servomotor no pierde posición porque siempre tiene retroalimentación. Si el eje no llega donde se le ordenó, el controlador detecta el error y lo corrige de inmediato. En movimientos repetitivos y cargas controladas, sin embargo, el motor paso a paso puede ofrecer una repetibilidad muy competitiva, comparable a la del servomotor en muchos casos prácticos.
Par motor y respuesta a la carga
El par de salida del motor paso a paso disminuye a medida que aumenta la velocidad. A bajas velocidades ofrece un par relativamente alto, pero esa ventaja desaparece progresivamente con la frecuencia de los pulsos. El servomotor de CA, por su parte, mantiene un par constante a lo largo de un rango de velocidad mucho más amplio. Además, puede superar su par nominal durante breves periodos sin dañarse.
Otra diferencia relevante es el consumo energético en reposo. El motor paso a paso consume corriente constantemente para mantener su posición, incluso cuando no se mueve. El servomotor, en cambio, solo demanda la energía necesaria para mantener la posición frente a la carga real, lo que lo hace más eficiente en ciclos de trabajo donde hay tiempos de espera frecuentes.
Velocidad y rendimiento energético
Los servomotores industriales pueden alcanzar velocidades de varios miles de revoluciones por minuto con par sostenido, mientras que los motores paso a paso trabajan cómodamente a velocidades más bajas. A medida que un motor paso a paso acelera, su par cae y aumenta el riesgo de vibraciones a ciertas frecuencias resonantes. Ese fenómeno limita su uso en aplicaciones de alta velocidad sin amortiguación adicional.
La eficiencia energética del servomotor es superior en la mayor parte del ciclo de trabajo porque su consumo se adapta a la carga real. El motor paso a paso alimenta sus bobinas con corriente constante independientemente de la demanda. En sistemas que permanecen activos muchas horas al día, esa diferencia de eficiencia puede tener un impacto considerable en el consumo total de energía.
Comparativa: motor paso a paso vs. servomotor
A continuación se presenta un resumen estructurado de las principales diferencias entre ambos motores, organizado por los criterios más relevantes al momento de seleccionar uno para un proyecto de mecatrónica o automatización.
| Criterio | Motor paso a paso | Servomotor |
|---|---|---|
| Tipo de control | Lazo abierto | Lazo cerrado |
| Retroalimentación | No (encoder opcional) | Sí, encoder integrado |
| Pérdida de posición | Posible bajo sobrecarga | Corregida automáticamente |
| Par a alta velocidad | Decrece con la velocidad | Constante en rango amplio |
| Velocidad máxima típica | Baja a media | Alta (miles de RPM) |
| Consumo en reposo | Corriente constante | Solo según carga real |
| Costo | Menor | Mayor |
| Complejidad de configuración | Baja | Media-alta (requiere tuning) |
| Vibraciones a baja velocidad | Propensas sin amortiguación | Bajas, control fluido |
| Aplicaciones típicas | Impresoras 3D, CNC básico, plotters | Robótica industrial, CNC avanzado |
¿Cuándo usar un motor paso a paso y cuándo un servomotor?
La elección entre uno y otro depende de factores concretos del proyecto: el nivel de precisión requerido, la variabilidad de la carga, el presupuesto disponible y las velocidades de operación. No existe un motor universalmente superior; existe el motor que mejor se adapta a las condiciones específicas de cada aplicación. Conocer esos criterios evita errores costosos en la fase de diseño.
Aplicaciones típicas del motor paso a paso
El motor paso a paso es la opción natural cuando la carga es predecible, la velocidad es moderada y el presupuesto es ajustado. Su simplicidad de control y su bajo costo lo hacen ideal para proyectos educativos, prototipos y sistemas de producción donde el movimiento es repetitivo y la carga no varía de forma significativa. Además, puedes encontrar más información sobre los tipos de actuadores mecatrónicos que complementan a este tipo de motores en sistemas de automatización.
🖨️ Impresoras 3D
Movimiento en ejes X e Y con carga constante y baja velocidad.
🔧 CNC de bajo costo
Fresadoras y routers para materiales blandos como madera o acrílico.
📐 Plotters y scanners
Movimiento suave y preciso en recorridos largos con carga baja.
🧪 Equipos de laboratorio
Dosificadores, jeringas automáticas y mesas de posicionamiento.
Aplicaciones típicas del servomotor
El servomotor es la elección correcta cuando la aplicación exige velocidad alta, respuesta rápida ante cambios de carga o máxima confiabilidad en el posicionamiento. En entornos industriales donde el motor debe operar miles de horas sin margen para errores de posición, el lazo cerrado no es un lujo, sino una necesidad. Puedes profundizar en el funcionamiento detallado de los servomotores para entender mejor su arquitectura interna.
🦾 Robótica industrial
Brazos articulados con múltiples ejes y cargas variables en cada movimiento.
⚙️ CNC de alta precisión
Mecanizado de metales donde el error de posición no es admisible.
🏭 Líneas de ensamblaje
Pick and place de alta velocidad con cambios de carga frecuentes.
✈️ Aeroespacial y defensa
Actuadores de control de superficies con respuesta dinámica exigente.
Ventajas y desventajas de cada motor
Entender los puntos fuertes y las limitaciones reales de cada motor es lo que permite tomar decisiones de diseño sólidas. Ninguno de los dos es superior en términos absolutos; cada uno tiene un perfil de rendimiento distinto que lo hace idóneo para ciertos contextos y problemático en otros. A continuación, puedes ver esas características con claridad.
Ventajas y desventajas del motor paso a paso
✅ Ventajas
- Costo reducido: No requiere encoder ni driver complejo, lo que baja el precio total del sistema.
- Control simple: Se programa con trenes de pulsos, sin ajuste de parámetros PID.
- Par de retención: Mantiene su posición con corriente aplicada sin necesidad de freno externo.
- Alta repetibilidad: En cargas estables, repite posiciones con muy poca variación ciclo a ciclo.
- Disponibilidad: Existe en una enorme variedad de tamaños y configuraciones en el mercado.
❌ Desventajas
- Pérdida de pasos: Sin retroalimentación, un exceso de carga puede desincronizar el sistema sin aviso.
- Par decreciente: La fuerza disponible disminuye al aumentar la velocidad de rotación.
- Vibraciones: A ciertas frecuencias resonantes puede vibrar, afectando la suavidad del movimiento.
- Consumo constante: Las bobinas siempre están energizadas, incluso en reposo, generando calor.
- Velocidad limitada: No es adecuado para aplicaciones que requieren movimientos rápidos con carga.
Ventajas y desventajas del servomotor
✅ Ventajas
- Posicionamiento garantizado: El lazo cerrado confirma y corrige la posición en todo momento.
- Alta velocidad con par: Mantiene par constante en un rango de velocidad mucho mayor.
- Eficiencia energética: Solo consume la energía necesaria para la carga real en cada momento.
- Capacidad de sobrecarga: Puede superar su par nominal brevemente para vencer picos de inercia.
- Movimiento suave: Prácticamente sin vibraciones, incluso a bajas velocidades.
❌ Desventajas
- Costo elevado: El encoder, el driver y la electrónica de control incrementan significativamente el precio.
- Configuración compleja: Requiere ajuste de parámetros PID, lo que demanda conocimiento técnico.
- Tamaño mayor: El encoder acoplado al eje aumenta la longitud total del conjunto motor-driver.
- Mantenimiento: Los sistemas con encoder óptico pueden degradarse en entornos con polvo o vibraciones intensas.
- Sobredimensionamiento: En aplicaciones simples y lentas, su desempeño es innecesario y el costo no se justifica.
Preguntas frecuentes
¿Qué hace diferente al motor paso a paso de un motor convencional?
Un motor convencional gira de forma continua mientras recibe tensión eléctrica, sin control preciso sobre cuántos grados avanza. El motor paso a paso, en cambio, divide esa rotación en incrementos fijos y controlados: cada pulso eléctrico corresponde a un ángulo exacto, lo que permite posicionarlo con precisión sin necesidad de sensores adicionales. Esa diferencia lo hace útil en aplicaciones donde el movimiento incremental y repetible es prioritario.
¿Por qué el servomotor es más preciso que el motor paso a paso?
El servomotor es más preciso porque opera en lazo cerrado: un encoder mide continuamente la posición real del eje y el controlador corrige cualquier desviación antes de que se acumule. El motor paso a paso asume que llegó a la posición indicada, pero no lo verifica. Si hay sobrecarga, puede perder pasos sin que el sistema lo detecte. El servomotor elimina ese riesgo mediante retroalimentación constante en cada ciclo de control.
¿Puede un motor paso a paso reemplazar a un servomotor?
Depende del contexto. En aplicaciones con carga predecible, velocidades bajas y presupuesto limitado, el motor paso a paso puede sustituir al servomotor con buenos resultados. Sin embargo, cuando la carga varía, la velocidad es alta o la fiabilidad del posicionamiento es crítica, el motor paso a paso no ofrece las garantías que el servomotor da por defecto. Añadirle un encoder externo al motor paso a paso reduce esa brecha, pero también aumenta su costo y complejidad.
¿Cuántos pasos por vuelta tiene un motor paso a paso estándar?
El motor paso a paso bipolar estándar de dos fases da 200 pasos por vuelta completa, lo que equivale a un ángulo de paso de 1,8° por pulso. Existen modelos de mayor resolución que trabajan a 0,9° por paso, completando 400 pasos por vuelta. Con microstepping, es posible dividir cada paso en fracciones menores —hasta 1/256 de paso—, lo que mejora la suavidad del movimiento, aunque sin incrementar necesariamente la precisión de posicionamiento absoluto.
¿Qué tipo de motor se usa en impresoras 3D y CNC?
La gran mayoría de impresoras 3D de escritorio utilizan motores paso a paso, especialmente el modelo NEMA 17, por su costo bajo, fácil integración y precisión suficiente para ese tipo de aplicaciones. Las fresadoras CNC de nivel profesional o industrial suelen incorporar servomotores cuando la velocidad, la fuerza de corte o la exigencia de posicionamiento requieren lazo cerrado. El tipo de material mecanizado y la velocidad de avance requerida son los factores que suelen definir esa elección.
¿El servomotor consume menos energía que el motor paso a paso?
En términos generales, sí. El motor paso a paso mantiene sus bobinas energizadas con corriente constante para sostener la posición, incluso cuando no hay movimiento ni carga externa. El servomotor, al operar en lazo cerrado, ajusta su consumo a la demanda real: cuando el sistema está en reposo y sin carga, la corriente cae significativamente. En sistemas que alternan movimiento con periodos de espera, esta diferencia se traduce en un menor consumo global y menos generación de calor.
¿Qué significan lazo abierto y lazo cerrado en motores de control?
Un sistema de lazo abierto envía órdenes sin verificar si se cumplieron. El motor paso a paso es el ejemplo más común: recibe pulsos y ejecuta el movimiento sin confirmar su posición real. Un sistema de lazo cerrado, en cambio, mide continuamente el resultado de cada acción y lo compara con la orden original para corregir errores. El servomotor aplica este principio mediante su encoder, lo que le permite reaccionar ante cargas inesperadas, fricción o cualquier perturbación externa sin perder la posición objetivo. Puedes ampliar este tema y otros conceptos relacionados con los motores paso a paso para profundizar en el comportamiento de lazo abierto.
Conclusión
El motor paso a paso y el servomotor resuelven el mismo problema de fondo —controlar el movimiento con precisión— pero lo hacen de formas fundamentalmente distintas. Uno asume que llegó a su destino; el otro lo verifica en todo momento. Esa diferencia en el principio de control es la que determina el rendimiento, el costo y las limitaciones de cada sistema. Comprender esa lógica es el primer paso para tomar buenas decisiones en cualquier proyecto de mecatrónica o automatización, campo que puedes explorar más a fondo desde la ingeniería mecatrónica.
Si tu proyecto trabaja con cargas estables, velocidades moderadas y presupuesto ajustado, el motor paso a paso es una solución probada y eficiente. Si, en cambio, necesitas velocidad alta, respuesta dinámica ante cambios de carga o la certeza de que el eje siempre está donde debe estar, el servomotor es la elección correcta. La clave está en analizar las condiciones reales de tu aplicación antes de decidir, no en elegir el motor «más avanzado» por defecto.
Hay mucho más por descubrir sobre el control de movimiento, los actuadores y los sistemas que dan vida a las máquinas modernas. En este sitio web encontrarás contenidos que te ayudan a entender cada pieza de ese rompecabezas con claridad y profundidad, tanto si estás empezando como si ya tienes experiencia en el área.
Sigue aprendiendo:

Diferencia entre mecatrónica y robótica

¿Quieres ser ingeniero mecatrónico? Esto debes saber

Sueldo de un ingeniero mecatrónico: ¿Cuánto gana?

Impresoras 3D: Más poder del que crees para tus proyectos

Actuadores lineales mecatrónicos: Precisión donde más importa

Principales fabricantes de componentes mecatrónicos

Sensores mecatrónicos: El misterio detrás de las máquinas inteligentes

Actuadores mecatrónicos: Control preciso en cada sistema